告别通用具身模型崇拜:具身智能走向异构策略编排
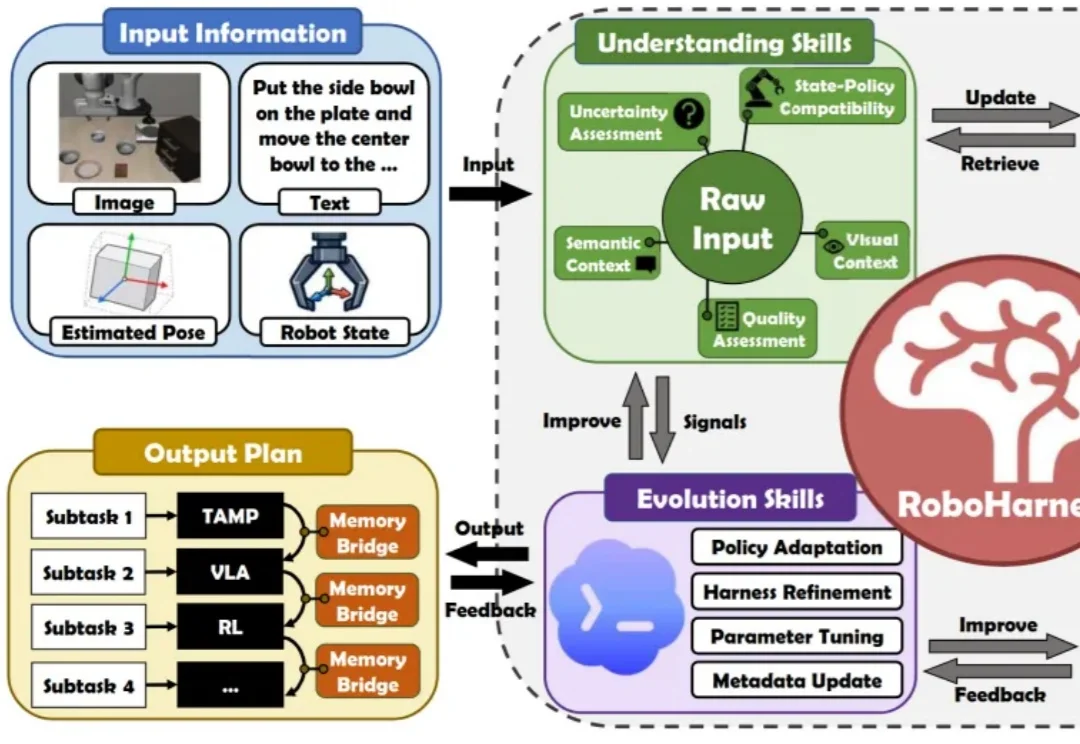
告别通用具身模型崇拜:具身智能走向异构策略编排当 VLA、WAM、RL、TAMP、MPC 等机器人控制策略在各自擅长的任务中大放异彩,如何刻画其能力边界,并在正确的时机为不同子任务匹配最合适的策略,正逐渐成为机器人完成复杂长时序任务的关键。
来自主题: AI技术研报
8169 点击 2026-08-03 15:31

 搜索
当 VLA、WAM、RL、TAMP、MPC 等机器人控制策略在各自擅长的任务中大放异彩,如何刻画其能力边界,并在正确的时机为不同子任务匹配最合适的策略,正逐渐成为机器人完成复杂长时序任务的关键。
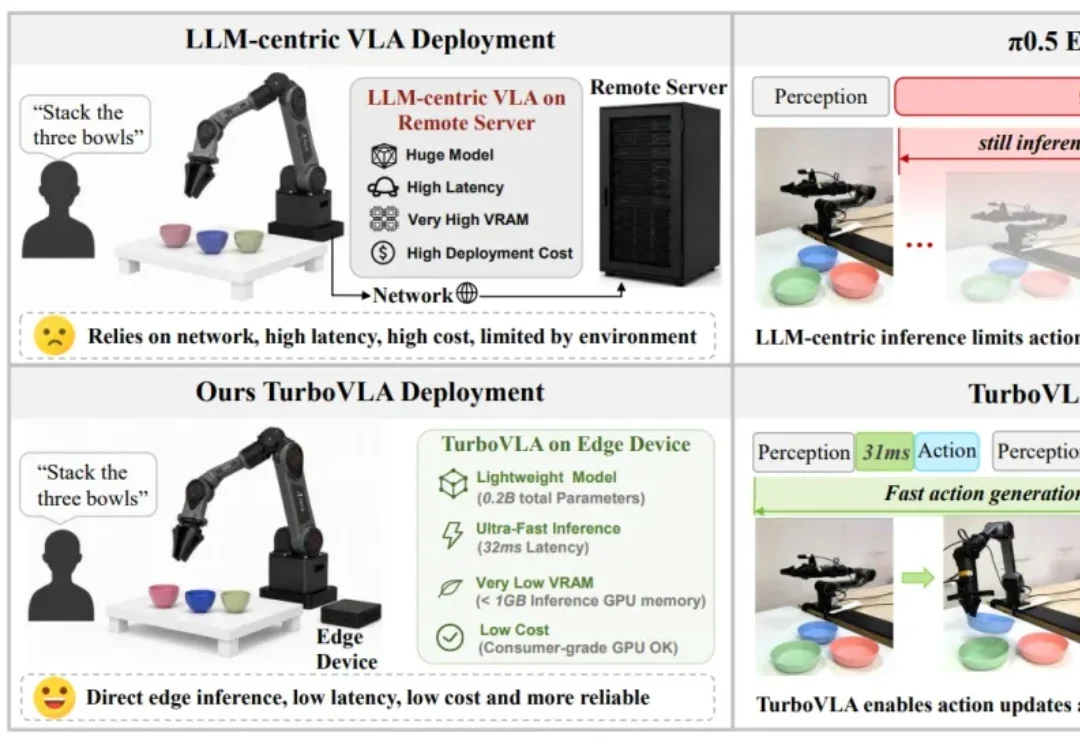
近年来,视觉 — 语言 — 动作模型(Vision-Language-Action Model,VLA)正逐渐成为通用机器人控制的重要技术路线,但当这些模型真正进入高频闭环执行时,一个矛盾越来越突出:模型越来越大、语义能力越来越强,动作更新却未必足够快。
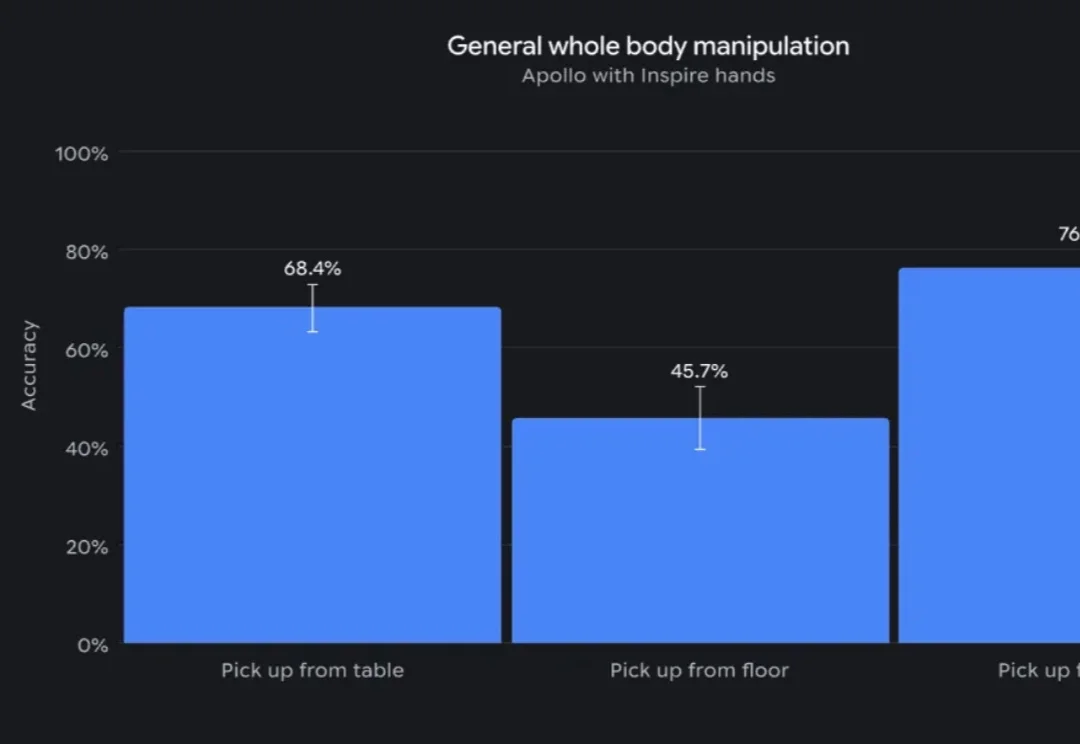
谷歌:在LLM圈里我唯唯诺诺,在机器人圈里我直接大打出手!
2026 WAIC 刚刚落幕,具身智能无疑是最受关注的技术方向之一。
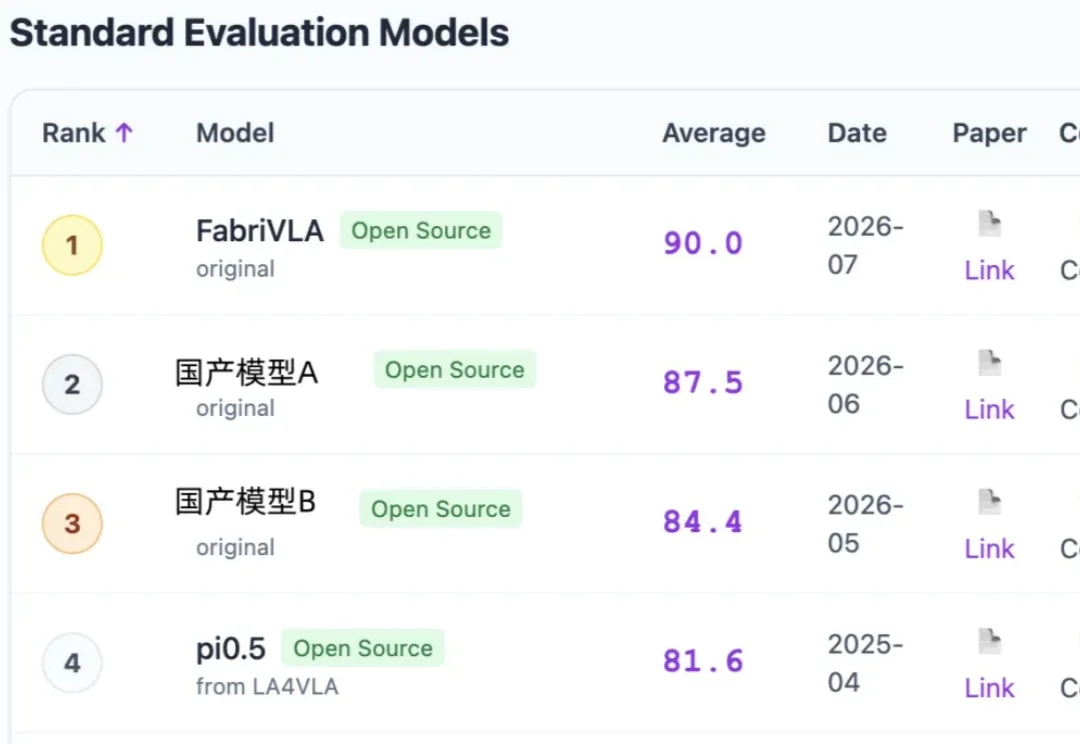
谁能想到,在全球具身智能操作能力的顶级榜单上,打败海外标杆模型π0的,居然是一个只有1B级参数的轻量级模型。
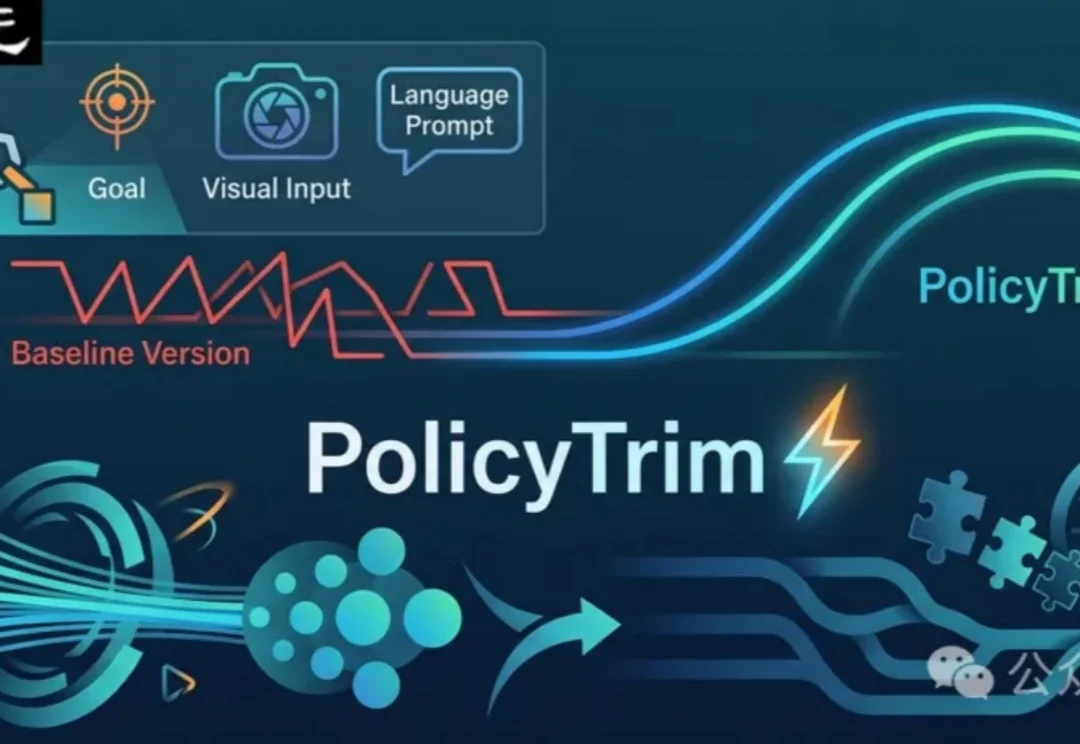
VLA模型已经会做任务,但真实机器人还是慢!PolicyTrim是一种优化VLA机器人执行效率的方法,无需重新训练。它通过扩展可靠动作序列并减少冗余步骤,帮助机器人更直接完成任务,提升整体速度。
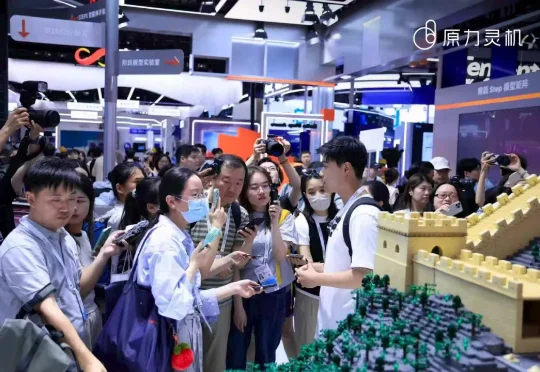
一项机器人拼搭长城的展示火爆全网。从彩排现场的照片来看,围观者已经里三层外三层。原力灵机联合阶跃星辰,用 6 台机器人挑战 15 小时连续作业,搭建完成一座包含超 8 万个零件的长城模型 —— 最小组件不到 1 厘米宽,成品长 3.5 米、宽 1.5 米、高 1.1 米。其中 4 台桌面机器人负责精细零件的拼装,2 台轮式机器人 Apex 负责将拼装完成的组件运输、组装。
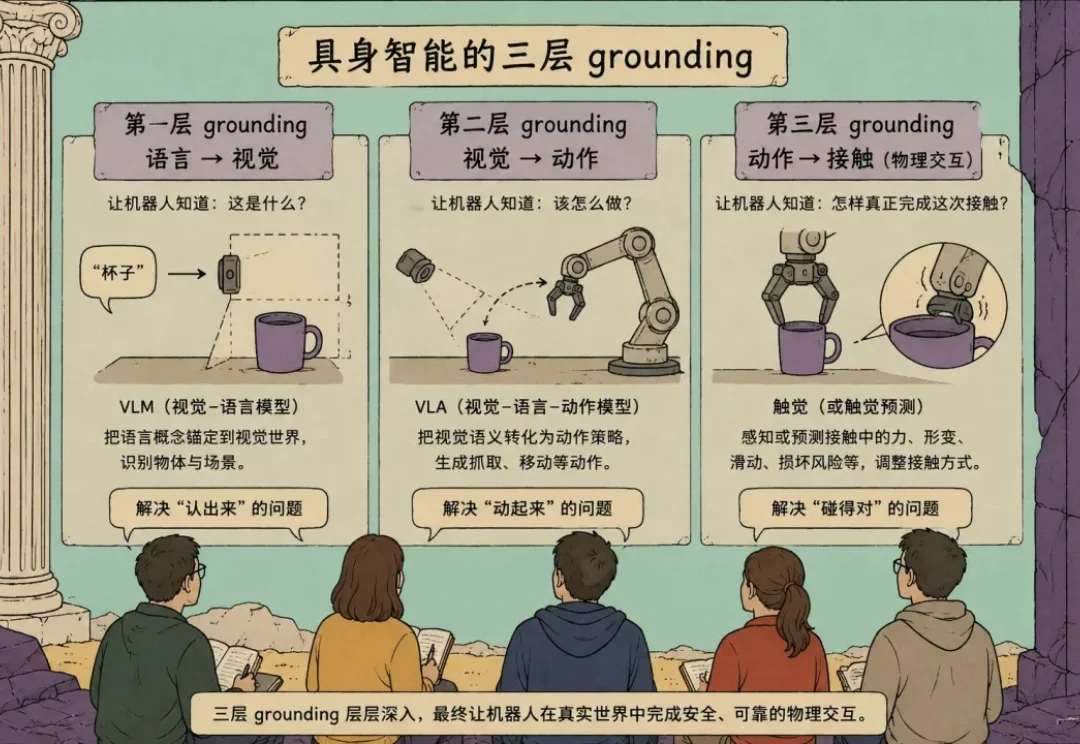
机器人,也开始拥有“触觉想象力”了。
音乐和视频之间那道墙,好像被打破了。 上个月,一个做独立音乐的朋友找我吃饭,聊到新歌宣发的事,愁得不行。 歌写好了,录完了,混音也做了,但到了要发的时候才发现,没有视觉内容。 发网易云?光秃秃一个音频
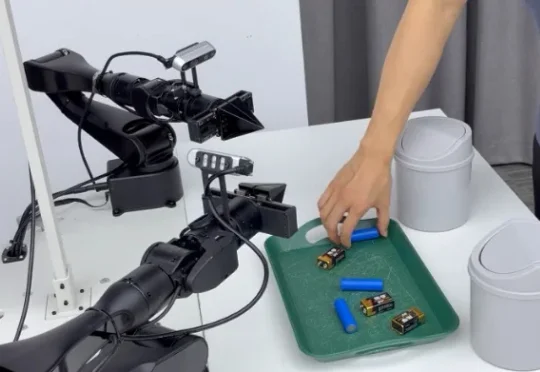
今天原力灵机正式发布的 DM0.5 往前推进了一步。它不只是继续提高某些固定任务上的表现,而是围绕真实世界里的泛化问题做了一次系统突。 如果深入分析,就会发现 DM0.5 这几个核心提升,都是想解决一个问题:如何让具身模型从可控环境里的能力演示,走向开放环境里的稳定执行。