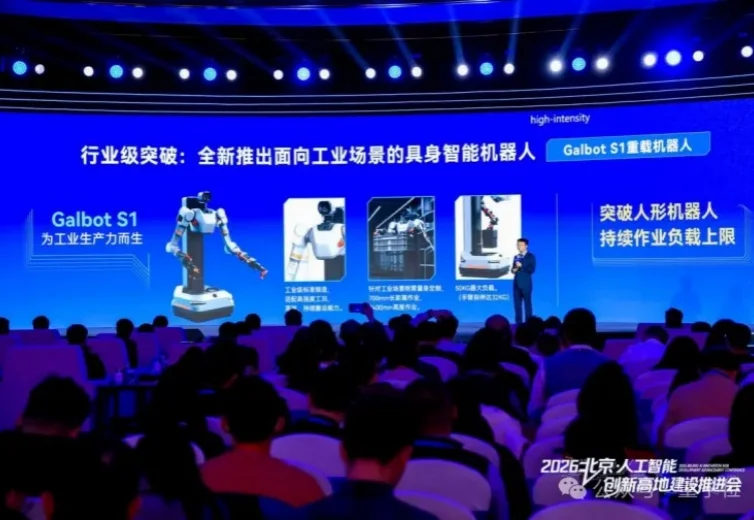
全球首个负载100斤的真实持续干活机器人,来自银河通用
全球首个负载100斤的真实持续干活机器人,来自银河通用全球第一个负载50公斤的、真实自主干活的具身智能机器人,已经进宁德时代工厂干活了!
来自主题: AI资讯
12330 点击 2026-01-19 16:49

 搜索
全球第一个负载50公斤的、真实自主干活的具身智能机器人,已经进宁德时代工厂干活了!
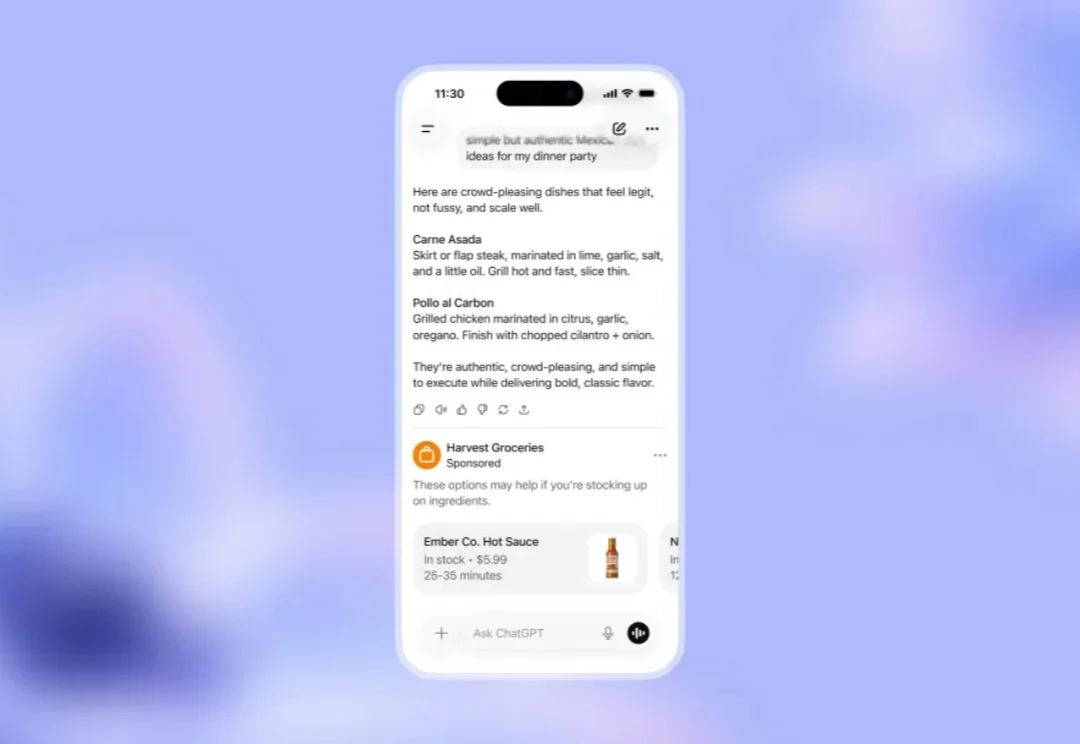
ChatGPT 终究还是没能抵挡住变现的压力。
嗨大家好!我是阿真! 扣子2.0版上新了,用过扣子的朋友应该知道,它一直定位为职场AI工具,这次更新的主题也是让AI从“你问它答”变成“你定目标,它来执行”。
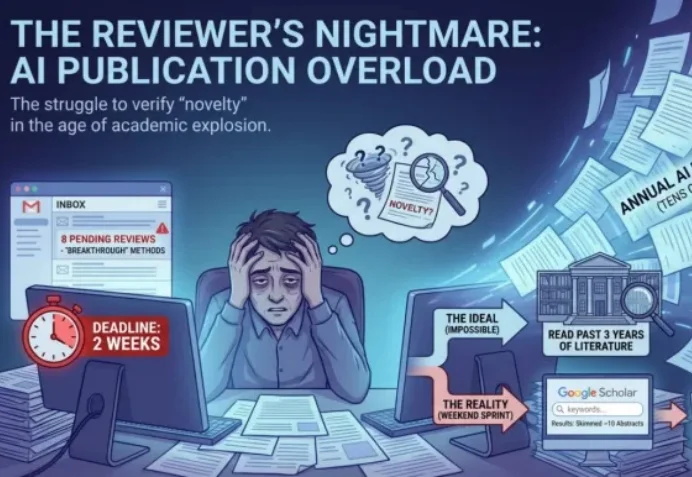
ICLR 2026 的 Rebuttal 结束了。当 OpenReview 上的喧嚣散去,我们发现,作者与审稿人之间漫长的拉锯战,最终往往只剩下一个核心分歧:「这个想法,以前真的没人做过吗?」
王潜说,DeepSeek 当然很伟大,但我们要干一个像 OpenAI 那样的公司。
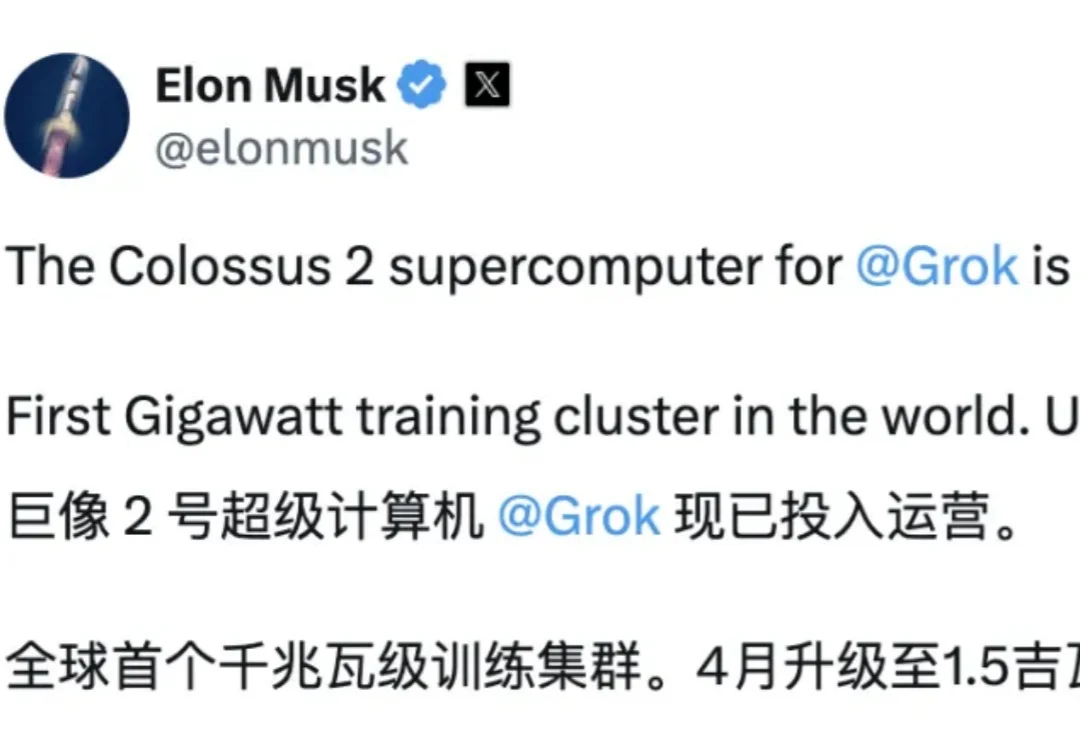
刚刚,全球首个GW级超算集群Colossus 2,正式投入运行。
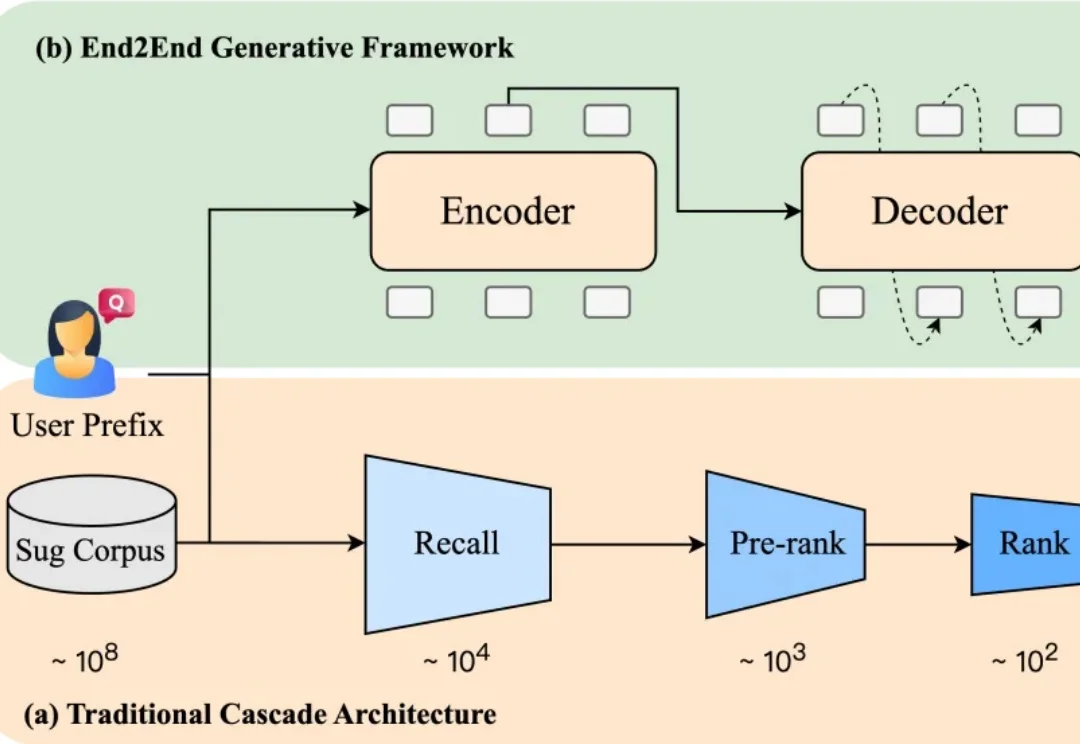
当你在电商平台搜索“苹果”,系统会推荐“水果”还是“手机”?或者直接跳到某个品牌旗舰店?短短一个词,背后承载了完全不同的购买意图。而推荐是否精准,直接影响用户的搜索体验,也影响平台的转化效率。
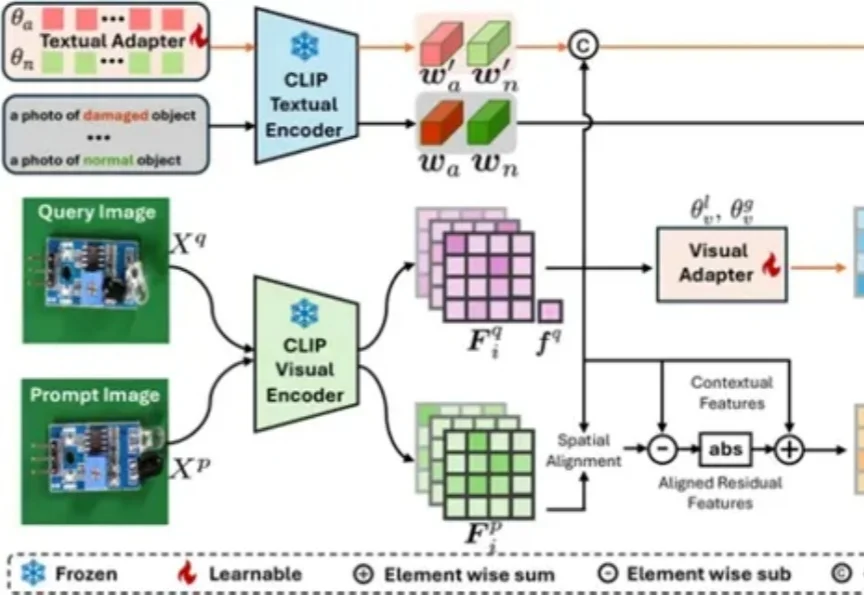
视觉模型用于工业“缺陷检测”等领域已经相对成熟,但当前普遍使用的传统模型在训练时对数据要求较高,需要大量的经过精细标注的数据才能训练出理想效果。
真正的突破在于让模型学会"举一反三",在3-4个突变位点的平衡木上演绎生命的无限可能。
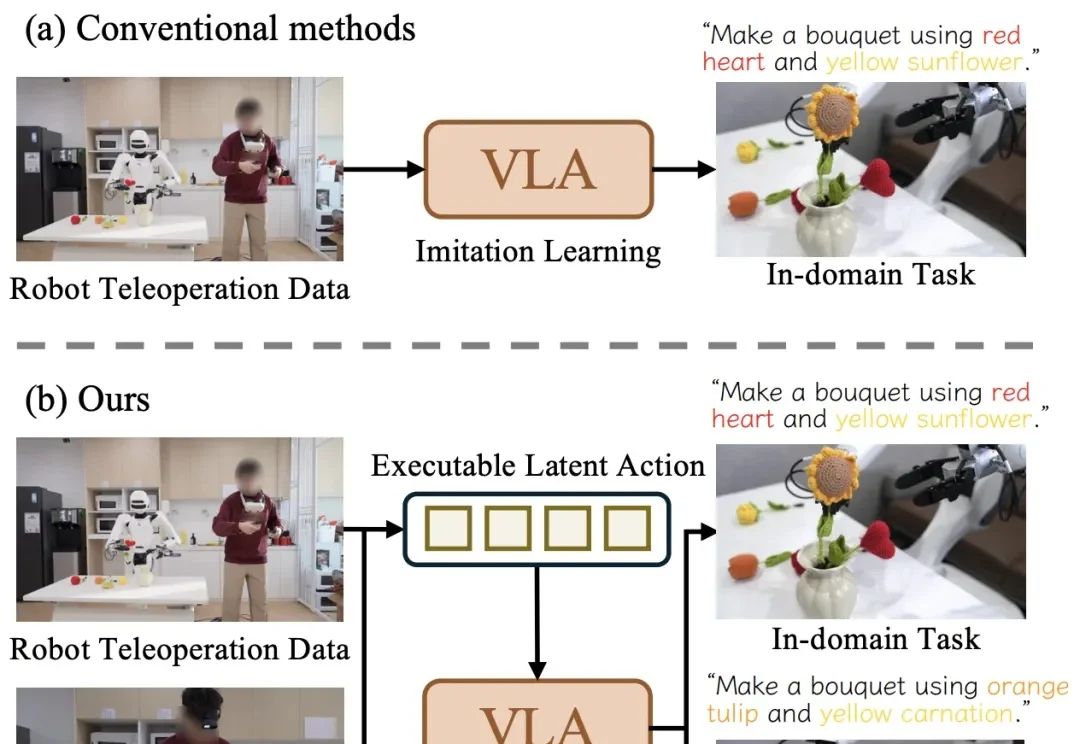
近日,清华大学与星尘智能、港大、MIT 联合提出基于对比学习的隐空间动作预训练(Contrastive Latent Action Pretraining, CLAP)框架。这个框架能够将视频中提纯的运动空间与机器人的动作空间进行对齐,也就是说,机器人能够直接从视频中学习技能!