无需再训练即可增强性能!港大团队提出GPC框架,实现机器人「策略组合」
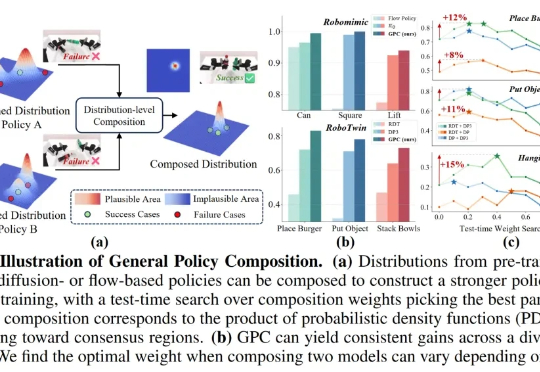
无需再训练即可增强性能!港大团队提出GPC框架,实现机器人「策略组合」在机器人学习领域,提升基于生成式模型的控制策略(Policy)的性能通常意味着投入巨额成本进行额外的数据采集和模型训练,这极大地限制了机器人能力的快速迭代与升级。面对模型性能的瓶颈,如何在不增加训练负担的情况下,进一步挖掘并增强现有策略的潜力?
来自主题: AI技术研报
8713 点击 2025-10-20 14:52

 搜索
在机器人学习领域,提升基于生成式模型的控制策略(Policy)的性能通常意味着投入巨额成本进行额外的数据采集和模型训练,这极大地限制了机器人能力的快速迭代与升级。面对模型性能的瓶颈,如何在不增加训练负担的情况下,进一步挖掘并增强现有策略的潜力?

具身智能落地迈出关键一步,AI拥有第一人称与第三人称的“通感”了!

400元遥操95%机械臂,上海交大推出开源项目U-Arm! 目前它已在XArm6、Dobot CR5、ARX R5等多种机械臂真机上进行了遥操作的验证。
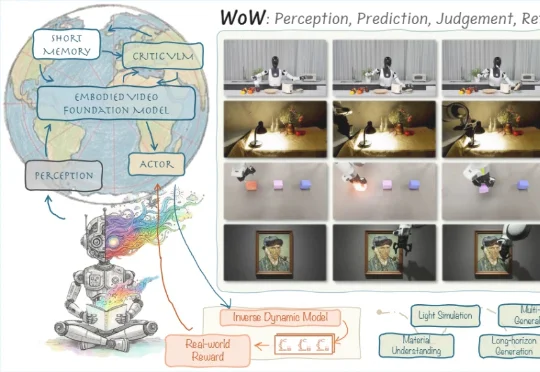
在「具身智能」与「世界模型」成为新一轮 AI 竞赛关键词的当下,来自北京人形机器人创新中心、北京大学多媒体信息处理国家重点实验室、香港科技大学的中国团队开源了全新的世界模型架构。
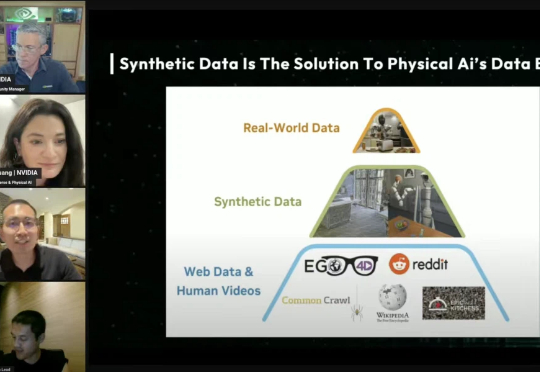
黄仁勋大家都见得多了,但你见过他女儿讲具身智能吗?这不,黄仁勋女儿Madison Huang首次公开亮相直播访谈节目,作为英伟达Omniverse与物理AI高级总监,与光轮智能CEO谢晨,以及光轮智能增长负责人穆斯塔法一起,对“如何缩小机器人在虚拟与现实之间的差距”展开深刻探讨。
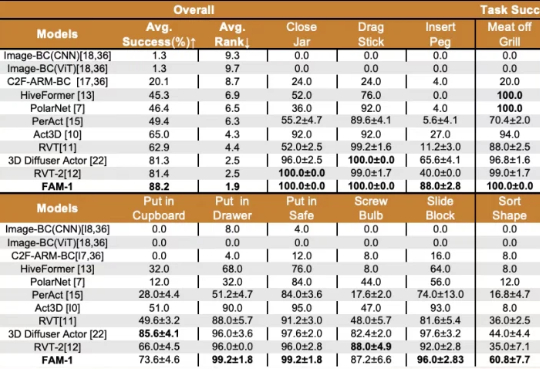
国内首个少样本通用具身操作基础模型发布,跨越视觉语言与机器人操作的鸿沟。
就在今天,“一家明星具身智能公司原地解散”的传闻在圈内迅速传开,而且因为公司成立时间很短,甚至都不涉及员工赔偿。就在一个多月前,这家公司还高调公开了新融资,以及AI技术大牛加盟作为联合创始人及CTO。
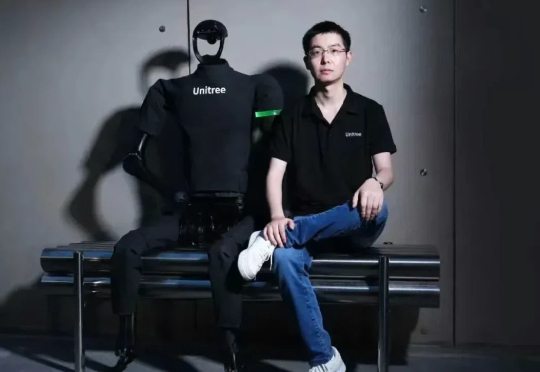
人火了是连毕业论文都要被翻出来的(doge)。 这不,宇树科技CEO王兴兴的硕士毕业论文就被网友们掘地三尺找到了。
近日,RoboChallenge 重磅推出!这是全球首个大规模、多任务的在真实物理环境中由真实机器人执行操作任务的基准测试。
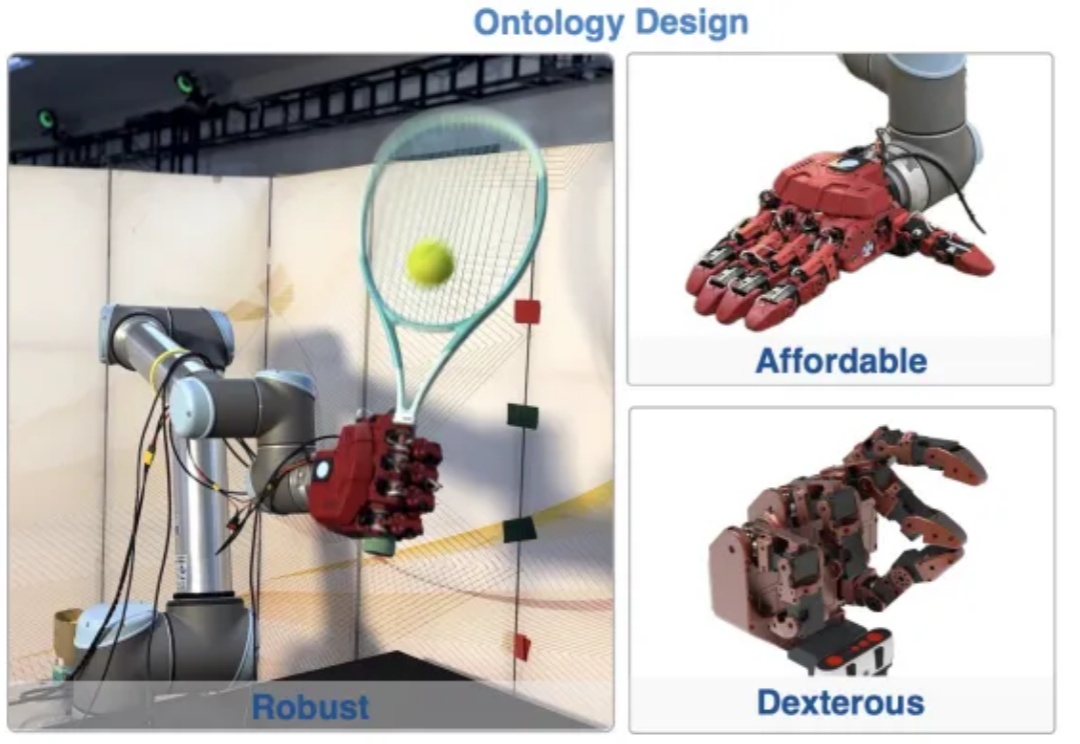
在最近的一篇 NeurIPS 25 中稿论文中,来自中山大学、加州大学 Merced 分校、中科院自动化研究所、诚橙动力的研究者联合提出了一个全新开源的高自由度灵巧手平台 — RAPID Hand (Robust, Affordable, Perception-Integrated, Dexterous Hand)。