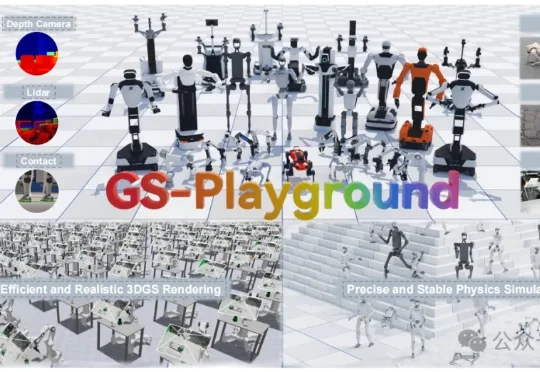
突破视觉仿真算力瓶颈!新一代具身智能仿真框架开源:高吞吐并行高保真渲染助力规模化训练
突破视觉仿真算力瓶颈!新一代具身智能仿真框架开源:高吞吐并行高保真渲染助力规模化训练为了攻克这些制约具身智能领域发展的核心难题,清华大学智能产业研究院(AIR)DISCOVER Lab联合谋先飞技术、原力灵机、求之科技和地瓜机器人,提出了GS-Playground通用多模态仿真框架。
来自主题: AI技术研报
8458 点击 2026-05-03 22:41

 搜索
为了攻克这些制约具身智能领域发展的核心难题,清华大学智能产业研究院(AIR)DISCOVER Lab联合谋先飞技术、原力灵机、求之科技和地瓜机器人,提出了GS-Playground通用多模态仿真框架。
刚刚,DeepSeek 在 Github 上正式发布了多模态模型,公布了背后的技术报告。实打实的新鲜出炉!而且是开创性的推理范式。下面我们就基于 DeepSeek 这篇技术报告,具体看看 DeepSeek、北京大学、清华大学又创造了怎样的奇迹。
就在这一背景下,银河通用联合清华北大英伟达等众多机构联合发布了跨本体「隐式世界-动作基础模型」LDA-1B,将目光投向了具身智能 Scaling Law 的这个终极命题:如何让模型有效利用互联网规模的异构数据。
AI科技评论独家获悉,清华大学助理教授、博士生导师丁宁成立公司「自然意志」,聚焦具身大脑方向,已获得IDG资本、峰瑞资本、真格基金等机构天使轮投资,估值高达40亿人民币。
近日,AI创业公司Naive.ai的融资消息引发广泛关注。据多家媒体报道,这家由清华大学电子工程系副教授代季峰创立的新公司,已完成约3亿美元融资,估值约8亿美元。投资方包括一线基金和科技巨头,具体机构暂未披露。公司专注于开源模型的后训练和AI Agent方向,核心团队包括前MiroMind成员及联合创始人朱锡洲。
当文字、图像、视频已经先后被生成式 AI 重写,3D 很可能就是下一站。
太疯狂了!Meta和METR刚测出的AI进化数据,与中国团队两年前提出的「密度定律」完美重合。硅谷猛然回头,发现中国研究者在这条路上已领先两年!
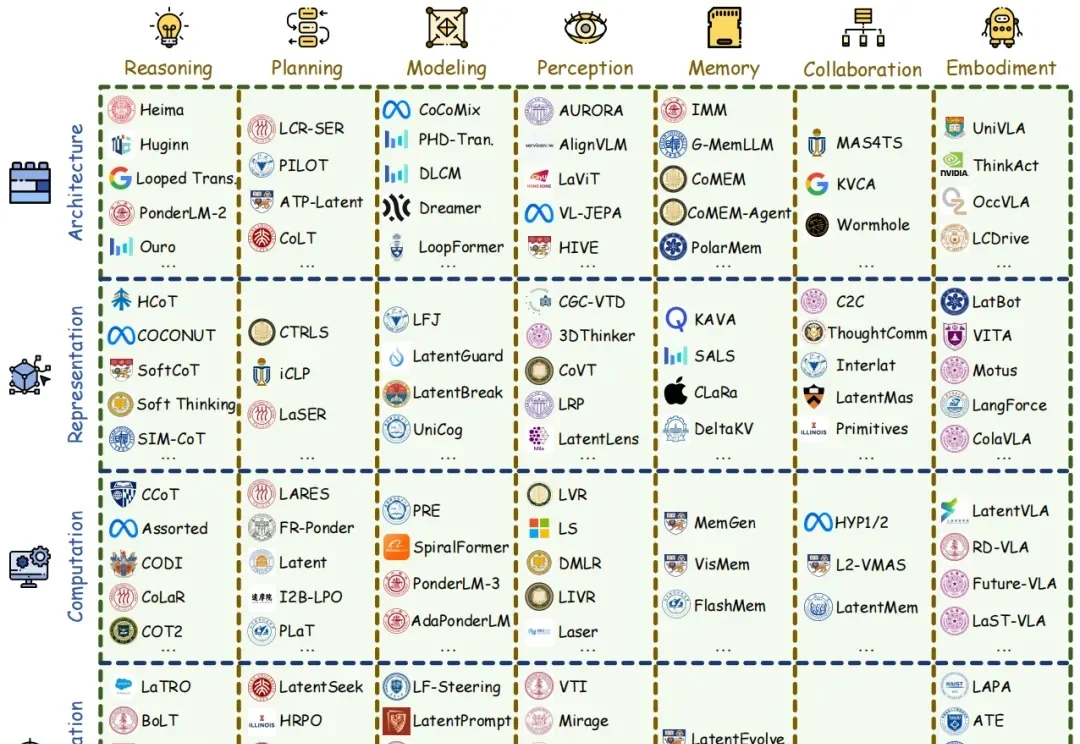
从 2024 年底的关于潜在空间的早期探索,再到 2025 年底和 2026 年初的相关研究爆发,潜空间范式正在彻底重塑大模型 (LLMs, VLMs, VLAs 等延伸模型) 的底层设计逻辑。
浙江大学联合美团龙猫团队、清华大学推出全新研究成果——SKILL0,并提出技能内化(Skill Internalization)——小模型真正需要的,或许不是推理时的“外挂技能”,而是将技能内化为本能。
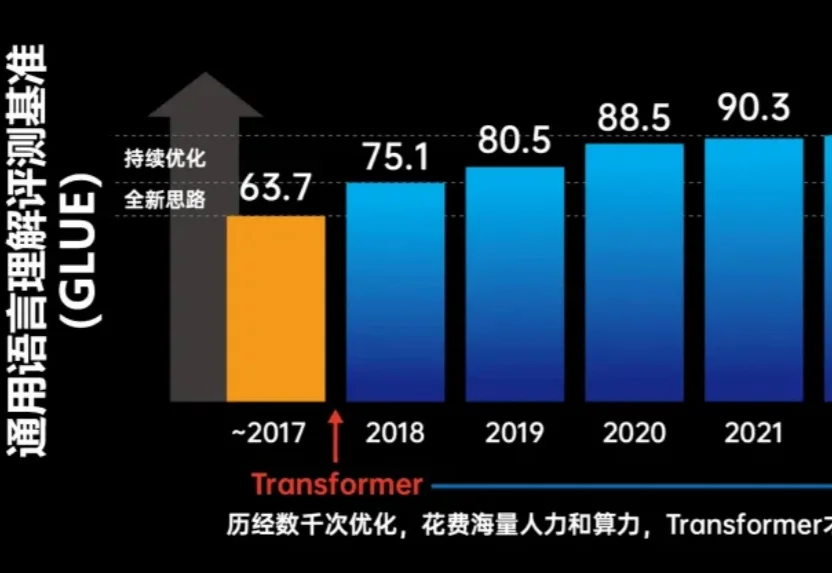
在人工智能研究中,许多研究者将大量时间投入到为那 1% 的性能提升反复调参与实验迭代之中。