AI资讯新闻榜单内容搜索-香港

AITNT-国内领先的一站式人工智能新闻资讯网站
# 热门搜索 #
搜索: 香港
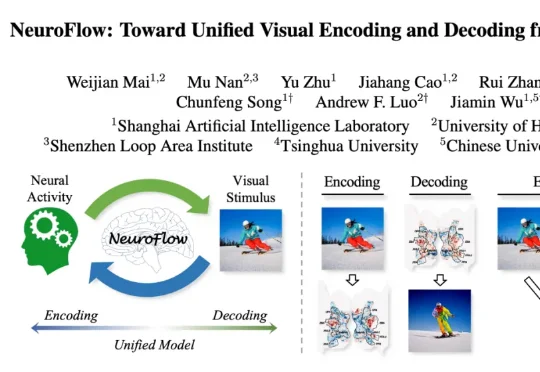
CVPR 2026 | 视觉脑机迈向双向交互!神经流模型 NeuroFlow 打通视觉与神经的双向通道

CVPR 2026 | 视觉脑机迈向双向交互!神经流模型 NeuroFlow 打通视觉与神经的双向通道

CVPR 2026 | 视觉脑机迈向双向交互!神经流模型 NeuroFlow 打通视觉与神经的双向通道

来自上海人工智能实验室、香港大学、香港中文大学等机构的研究团队,提出首个基于统一神经流模型的视觉-神经双向建模框架NeuroFlow,相关成果入选 CVPR 2026。它首次将视觉编码(写脑)与解码(读脑)整合到同一可逆流结构中,打通视觉感知与神经活动之间的双向通路,为理解人类视觉认知机制、构建下一代通用视觉假体与双向脑机接口提供了全新范式。

来自主题: AI技术研报
9004 点击    2026-06-13 10:12
你的AI Agent越用越蠢?港中大、浙大戳破「记忆」的谎言

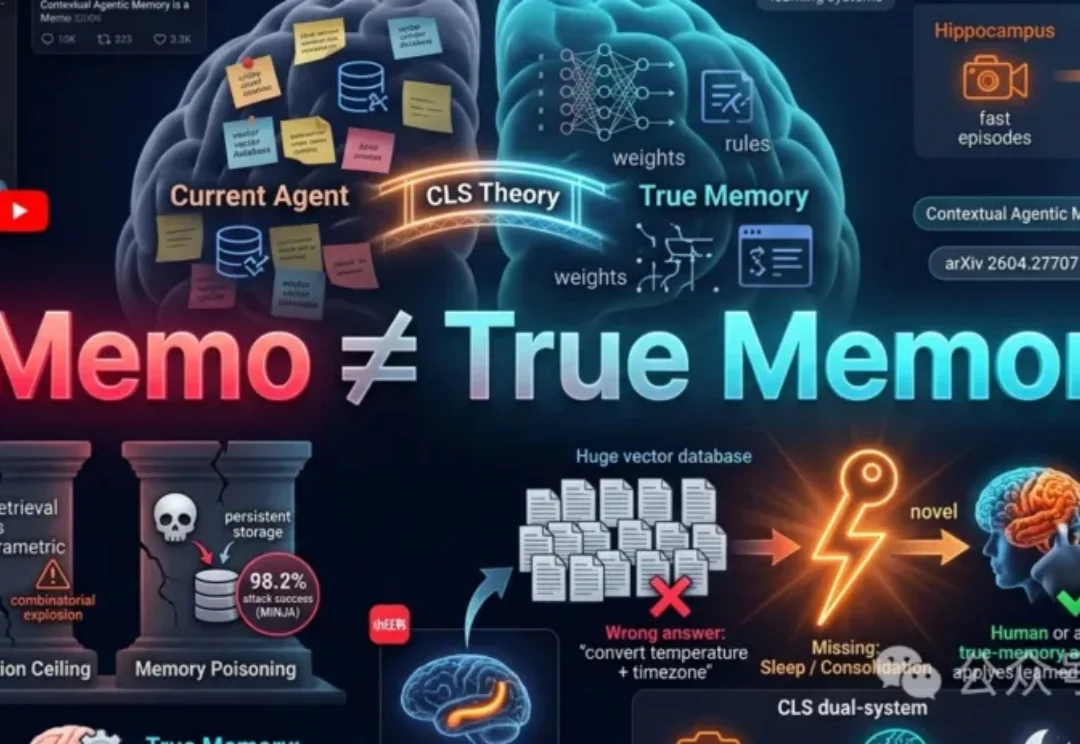
你的AI Agent越用越蠢?港中大、浙大戳破「记忆」的谎言

你的AI Agent越用越蠢?港中大、浙大戳破「记忆」的谎言

你是否在使用Agent工作或者写代码时,总感觉上下文不够用?或者感觉反复使用Agent时并没有变得更聪明?感觉目前的记忆方案仍然不够用?今日,香港中文大学联合浙江大学发布的一篇论文关注了这个问题,并引起了学术界广泛讨论:你以为Agent在「记忆」,其实只是在记备忘录。

来自主题: AI技术研报
9756 点击    2026-05-19 15:00
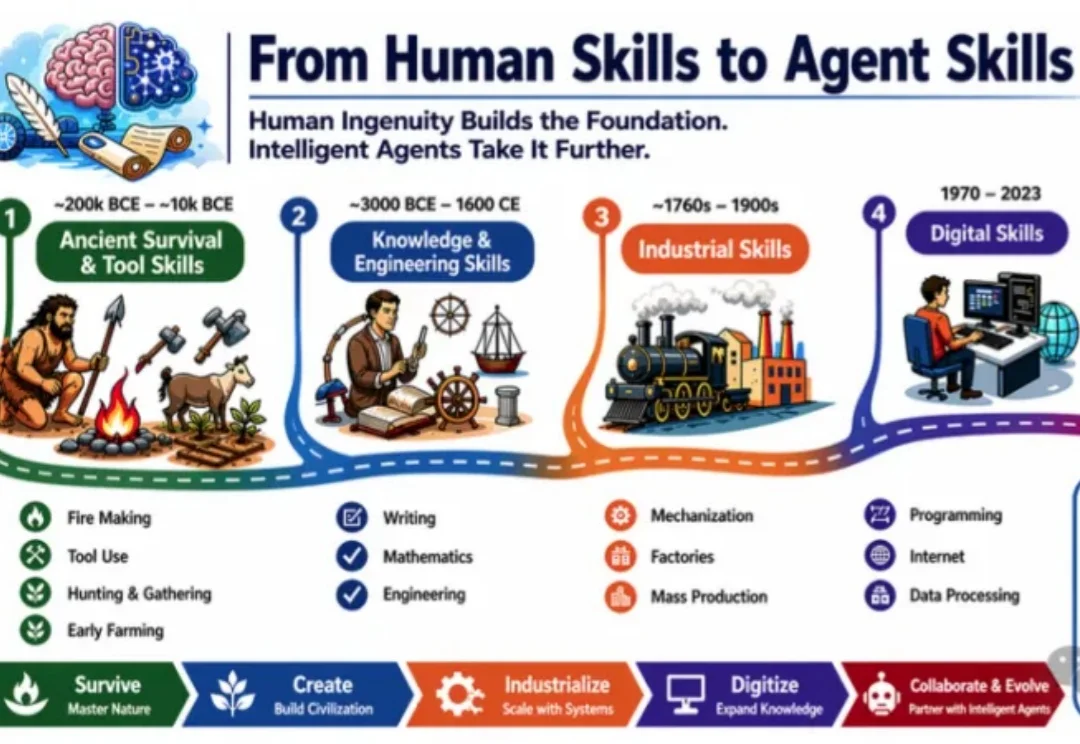
Agent Skills的表示、获取、检索和进化看这一篇综述就清楚了|香港中文大学最新

Agent Skills的表示、获取、检索和进化看这一篇综述就清楚了|香港中文大学最新

Agent Skills的表示、获取、检索和进化看这一篇综述就清楚了|香港中文大学最新

早在2024年,人们还倾向于给Agent提供海量的工具(例如通过MCP协议连接的API、搜索引擎、代码解释器等)。但是,“拥有工具”并不等于“知道如何使用工具”。当任务变得复杂且长周期时,要求Agent每次都从头开始推理“该用哪个工具、何时用、怎么组合、出错怎么办”,会导致系统极度脆弱、延迟极高且不可靠。

来自主题: AI技术研报
11074 点击    2026-05-18 09:55
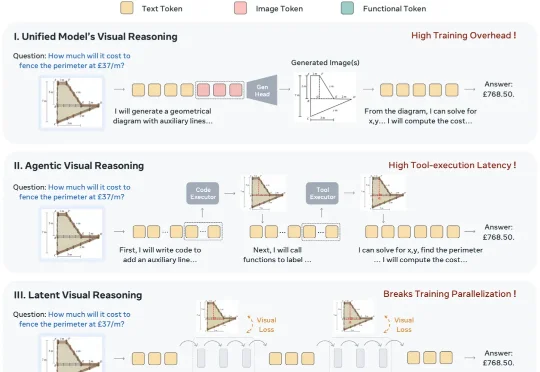
Z Tech|一个词就能视觉推理?Meta 华人颠覆性提出 ATLAS 新范式

Z Tech|一个词就能视觉推理?Meta 华人颠覆性提出 ATLAS 新范式

Z Tech|一个词就能视觉推理?Meta 华人颠覆性提出 ATLAS 新范式

近日,Meta AI 与香港中文大学颠覆性提出了一种全新的视觉推理范式 ATLAS,不用外部工具,不显式生成中间图像,没有视觉监督信号,只用一个离散 word,首次颠覆性地代替 Agentic 和 Latent Visual Reasoning。

来自主题: AI技术研报
8881 点击    2026-05-17 15:07
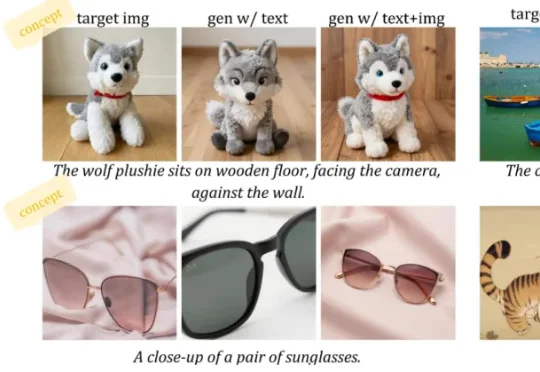
D-OPSD: 将OPSD引入扩散模型,让少步扩散模型「边跑边学」,还能学会新概念

D-OPSD: 将OPSD引入扩散模型,让少步扩散模型「边跑边学」,还能学会新概念

D-OPSD: 将OPSD引入扩散模型,让少步扩散模型「边跑边学」,还能学会新概念

阿里巴巴 Z-Image 团队联合香港科技大学、加州大学圣地亚哥分校、香港中文大学等机构提出 D-OPSD(On-Policy Self-Distillation),首个针对少步扩散模型的在线策略自蒸馏框架。D-OPSD 无需奖励模型、无需成对偏好数据,

来自主题: AI技术研报
9900 点击    2026-05-16 10:44
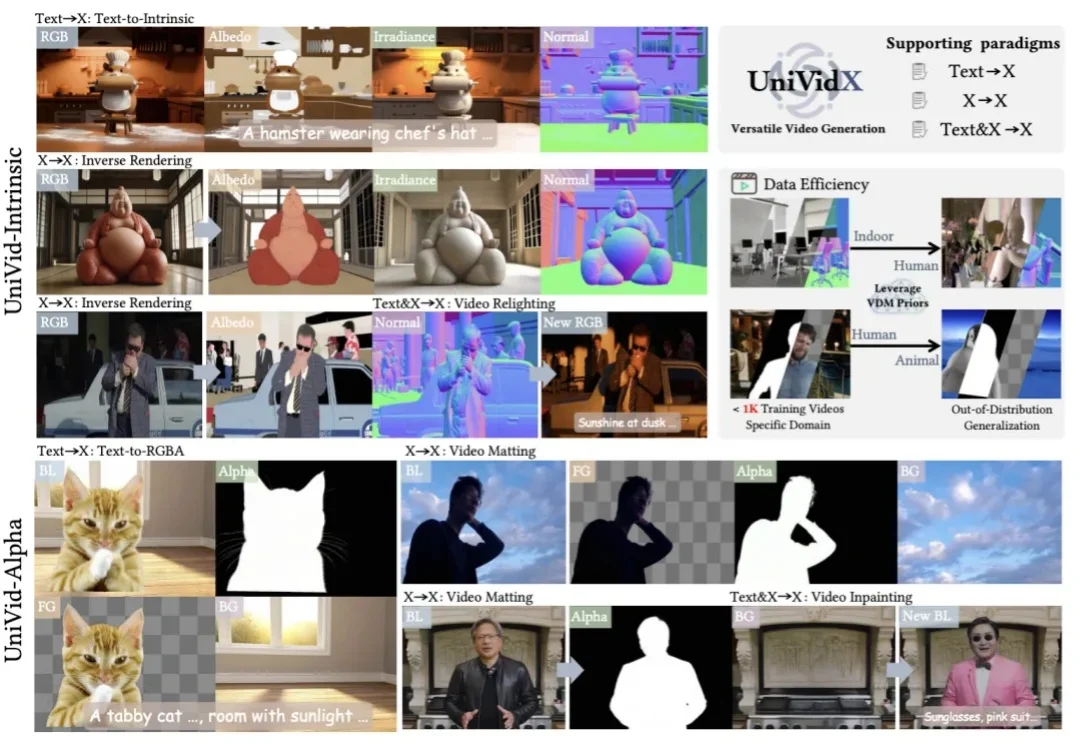
Siggraph 26 | 视频版Vision-Banana来了?大一统框架UniVidX刷新多项视频任务SOTA

Siggraph 26 | 视频版Vision-Banana来了?大一统框架UniVidX刷新多项视频任务SOTA

Siggraph 26 | 视频版Vision-Banana来了?大一统框架UniVidX刷新多项视频任务SOTA

近日,由香港科技大学 MMLab 及合作团队完成的研究工作「UniVidX: A Unified Multimodal Framework for Versatile Video Generation via Diffusion Priors」被计算机图形学顶级会议 SIGGRAPH 2026 正式接收。

来自主题: AI技术研报
11010 点击    2026-05-12 08:53
全球最大触觉数据集Daimon-Infinity,竟然出自一家具身上游公司

全球最大触觉数据集Daimon-Infinity,竟然出自一家具身上游公司

全球最大触觉数据集Daimon-Infinity,竟然出自一家具身上游公司

4 月 15 日,戴盟机器人联合Google DeepMind、中国移动、新加坡国立大学、香港科技大学、上海交通大学、日本东北大学等海内外数十家顶尖学术机构与知名企业,发布了全球最大规模含触觉全模态物理世界数据集Daimon-Infinity。

来自主题: AI技术研报
7476 点击    2026-04-18 07:27
Nature丨告别「炼丹」!AI+机器人闭环搞光伏:效率27.18%,可重复性直接拉高5倍

Nature丨告别「炼丹」!AI+机器人闭环搞光伏:效率27.18%,可重复性直接拉高5倍

Nature丨告别「炼丹」!AI+机器人闭环搞光伏:效率27.18%,可重复性直接拉高5倍

香港城市大学朱宗龙、曾晓成团队给出了终极终结方案。他们首创了一套AI驱动的自动化闭环研发平台。从2万个分子的“大海捞针”,到自动化机械臂精准制备,再到AI实时反馈调整,全程无需人类插手。

来自主题: AI技术研报
8548 点击    2026-04-17 14:49
OpenClaw的风刮到了多模态生成,6B小模型超越Nano Banana 2!

OpenClaw的风刮到了多模态生成,6B小模型超越Nano Banana 2!

OpenClaw的风刮到了多模态生成,6B小模型超越Nano Banana 2!

近日,上海人工智能实验室联合南京大学、香港中文大学及上海交通大学,将OpenClaw的成功应用于多模态生成领域。他们提出GEMS(Agent-Native Multimodal Generation with Memory and Skills),激发小模型潜力,甚至让6B小模型在部分任务超越了Nano Banana 2。

来自主题: AI技术研报
9659 点击    2026-04-11 10:36