独家|蚂蚁领投矩侨工业亿元融资,柔性触觉切入构建Physical AI全模态人类数据感知底座
独家|蚂蚁领投矩侨工业亿元融资,柔性触觉切入构建Physical AI全模态人类数据感知底座Z Potential独家获悉,柔性织物触觉传感企业矩侨工业近日完成亿元A轮融资,由蚂蚁集团领投,老股东零以创投、威海港融及青岛和信跟投,多维资本担任长期独家财务顾问。本轮资金将主要用于织物电子皮肤规模化量产与交付、触觉及多模态感知技术研发,以及机器人、智能家居和医疗康养等场景的产品拓展。
搜索
Z Potential独家获悉,柔性织物触觉传感企业矩侨工业近日完成亿元A轮融资,由蚂蚁集团领投,老股东零以创投、威海港融及青岛和信跟投,多维资本担任长期独家财务顾问。本轮资金将主要用于织物电子皮肤规模化量产与交付、触觉及多模态感知技术研发,以及机器人、智能家居和医疗康养等场景的产品拓展。
可怕,这才过了几天?
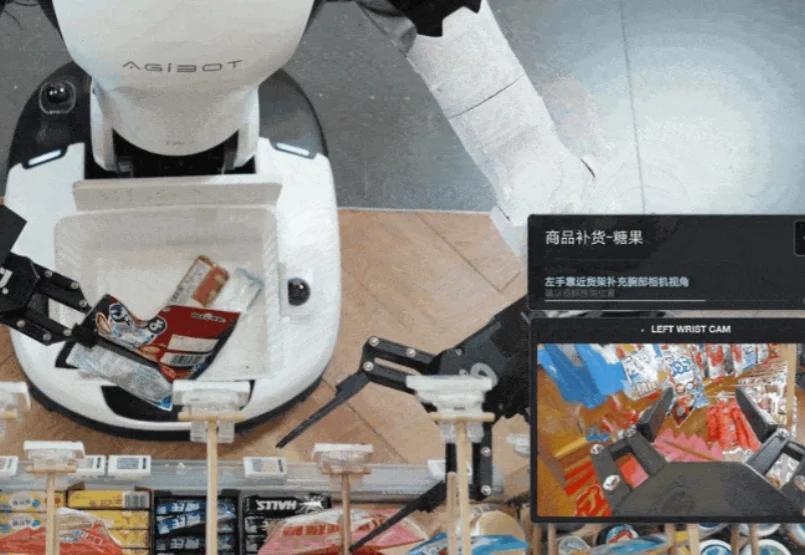
因为货架上的小尺寸挂钩被价格标签牌挡住了一部分,进便利店打工的机器人君第一次尝试挂货……扑了个空。
RSI(Recursive Self-Improvement,递归自我改进)关注系统能否不断发现自身短板、获取新经验,并用新经验提升下一轮表现。然而,当前的具身系统仍高度依赖真机试错和人工决策。
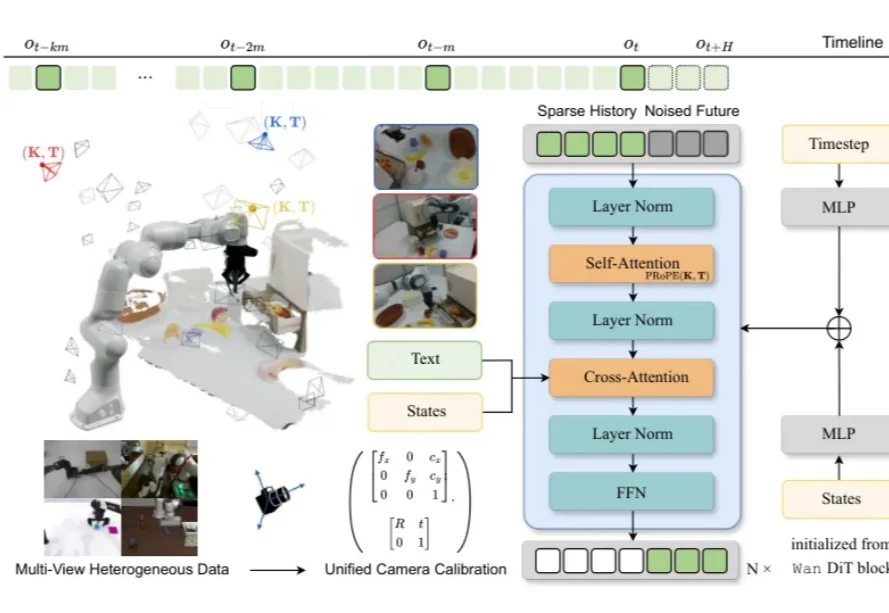
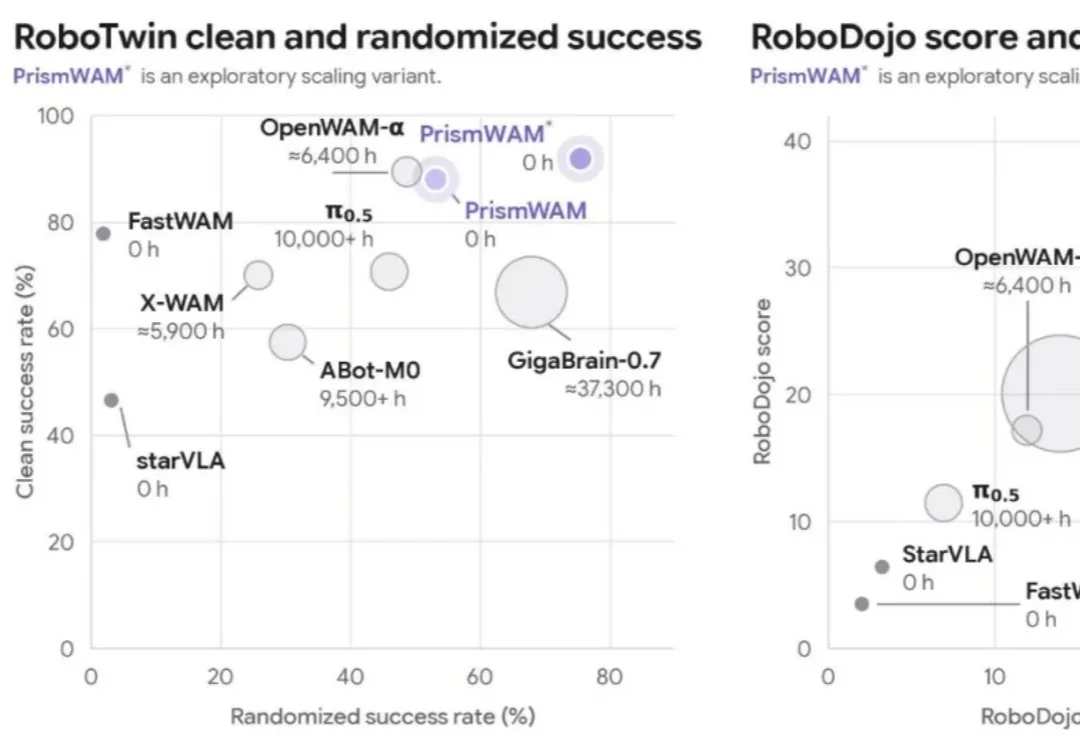
近日,厘清智能创始人、清华大学人工智能学院李一鸣教授团队发布了两项 Physical AI 研究成果:世界动作模型 PrismWAM,以及面向机器人执行诊断与持续改进的 Agentic 框架 RoboDoctor。
近期,六角未来沿着 Physical Coding 的思路,进一步构建了 HexaShell-Preview。根据官方评测结果,在 RoboDojo 全部 42 项任务上,HexaShell-Preview 取得了 46.9% 的成功率、53.2 的进度得分,成功率高出第二名 7.5 个百分点,领跑 RoboDojo-Agent 榜单。
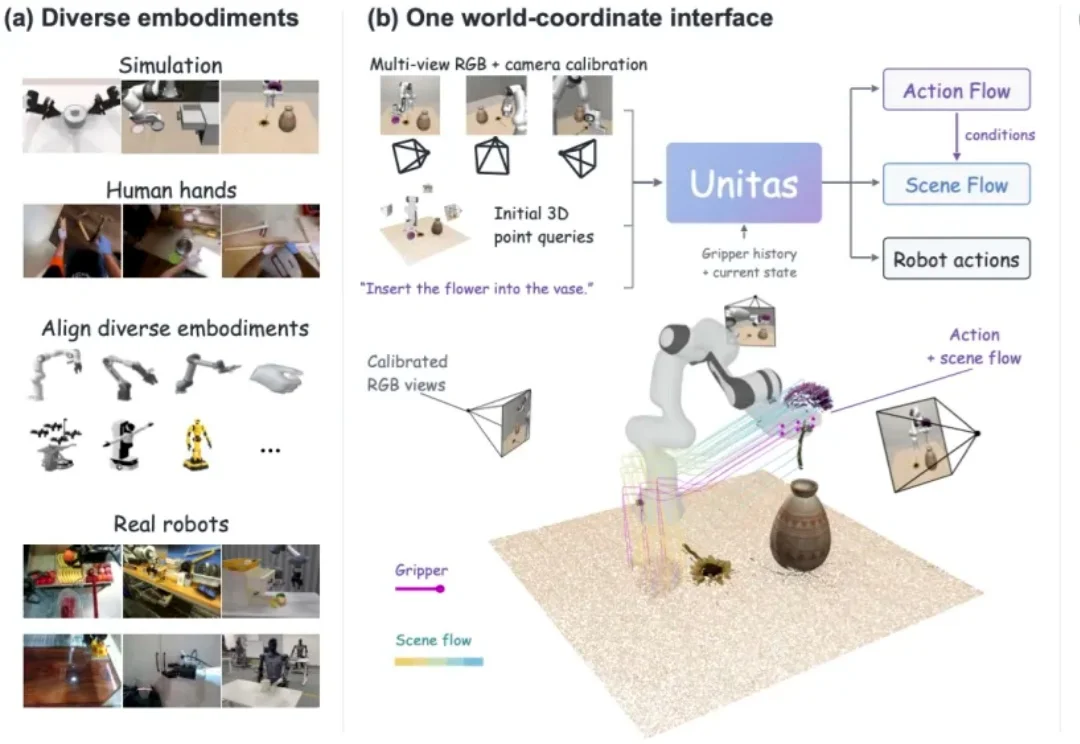
大语言模型为什么能 scale?一个重要基础是,海量来源各异的知识,被统一进了同一种输入输出空间 —— 文本。输入是文本,输出也是文本,主干模型在这个统一空间中学习、组合与迁移知识。那么,具身智能要获得类似的泛化能力,通往 Physical AGI,它的 “原生统一空间” 是什么?
厘清智能近日完成天使轮及天使+轮数亿元融资,蚂蚁集团连续两轮加码并领投天使+轮,资金将投入物理世界数据管线、模型研发、物理仿真、能力评测、跨本体适配与部署系统建设。
Physical Intelligence联合创始人Sergey Levine指出,机器人尚未进入稳定缩放阶段,应以先验知识、有效决策循环和多样化数据提升泛化与可靠性,并在找到真正可规模化的技术后扩大投入。
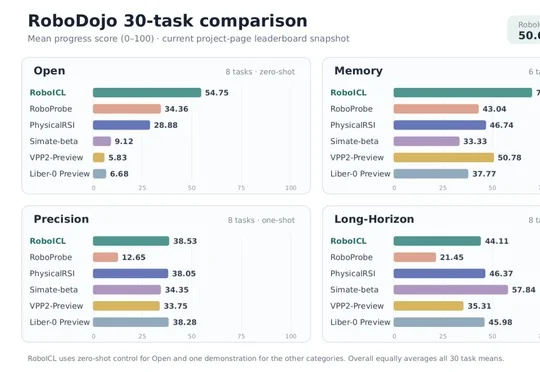
三星与上海交通大学提出RoboICL具身上下文学习方法,通过冻结GPT-6 Astra模型并在推理时提供少量示范与机器人自身交互记忆,在RoboDojo 30项机器人操控评测中以50.64分全面领先PhysicalRSI等现有方法,并公开了929条可逐布局核查的执行记录及真实机械臂实验结果。