工程能力一键复用,专心卷新能力!轮子造一次就够了|详解FluxVLA Engine技术报告
工程能力一键复用,专心卷新能力!轮子造一次就够了|详解FluxVLA Engine技术报告什么时候是具身智能的ChatGPT时刻?
来自主题: AI技术研报
7151 点击 2026-10-29 11:48

 搜索
什么时候是具身智能的ChatGPT时刻?
近日,由清华大学、原力灵机与极寰时代联合研发的世界动作模型LoopWAM,登顶真机评测榜单RoboChallenge Table30 V2,成功率与过程分双双位列榜首,成绩超过VLA-DM0.5等同期方案。同时,LoopWAM在仿真榜单RoboTwin 2.0和RoboCasa365上同样取得SOTA表现。
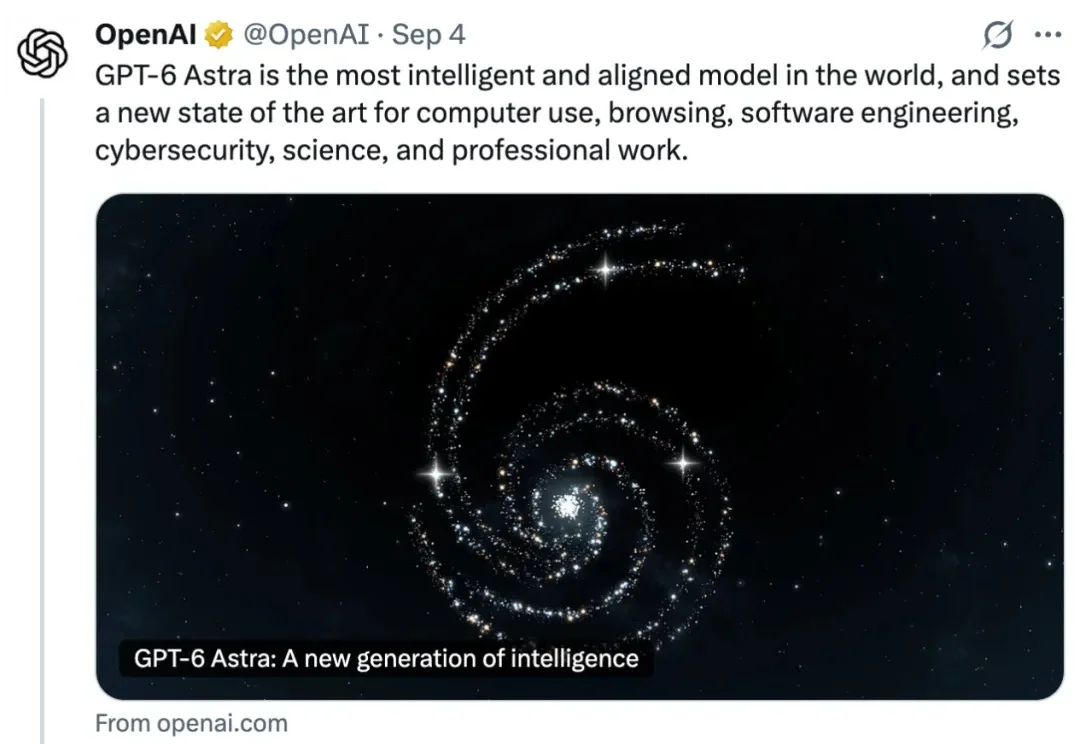
上月发布 GPT-6-Astra 时,OpenAI 称它为「全球智能程度最高且最符合人类意图的模型」。具身社区则是惊讶的发现,VLA vs WAM 的路线之争,被通用大模型用文字模态「降维打击」了,大家不禁想问:
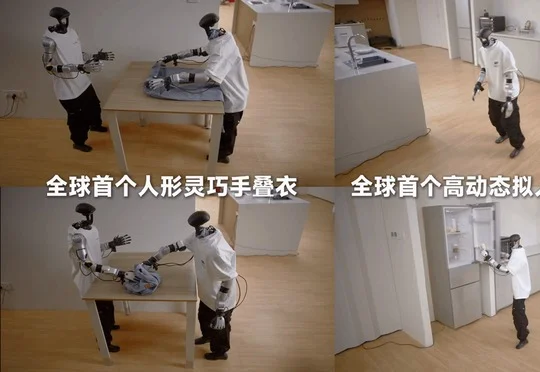
西湖机器人升级通用大脑WR1,采用全球首创的通用大小脑双预训练系统架构,融合WM、VLA与GAE,完成双机器人协同折叠衣物及跨厨房、客厅、卧室的连续自主家务演示。
上海交通大学卢策吾、汶川团队联合穹彻提出LIFT(Late Reactive Injection of Force for VLA Post-Training),被CoRL 2026高分收录,该方法在保留预训练知识的前提下,仅通过20至30条在线带力数据后训练即可让VLA学会力反馈,显著提升叠毛巾、插书、汉诺塔圆环放置等接触密集型任务表现。
今天中午,看到 MVLAND上线了深度创作模式。
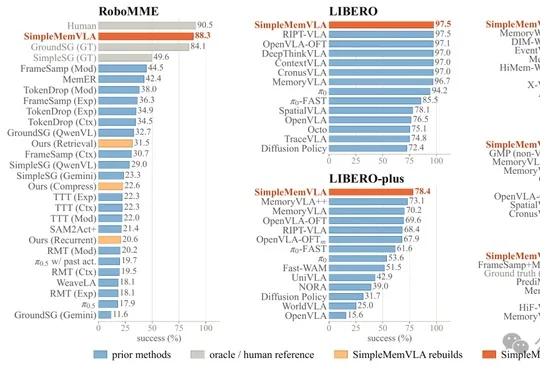
SimpleMemVLA由面壁智能联合华中科技大学等机构提出,将带时间戳的原生视觉历史直接作为机器人记忆上下文,在四项记忆基准取得SOTA并涌现视觉上下文学习能力,同时通过流式推理优化将60秒历史决策延迟从1.02秒降至0.68秒。
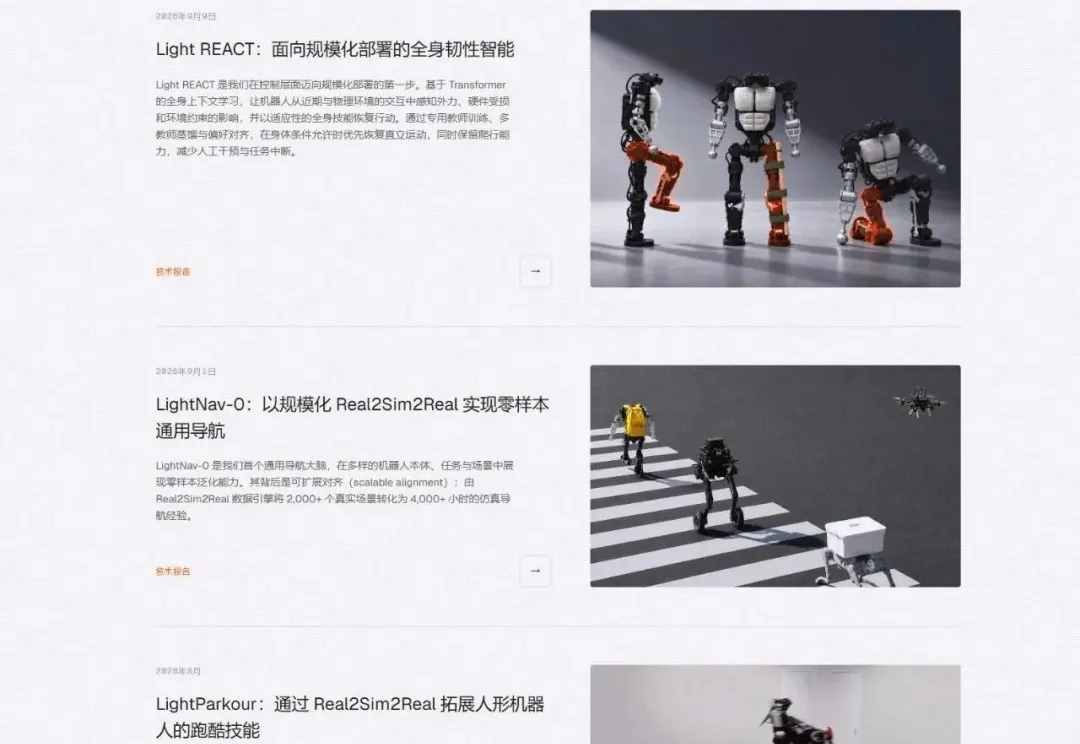
过去一年,具身智能的技术迭代明显加快。VLA、世界模型持续演进,强化学习重新成为机器人学习的重要技术路径,Sim2Real加速从仿真走向真机,全身控制能力也在快速突破。
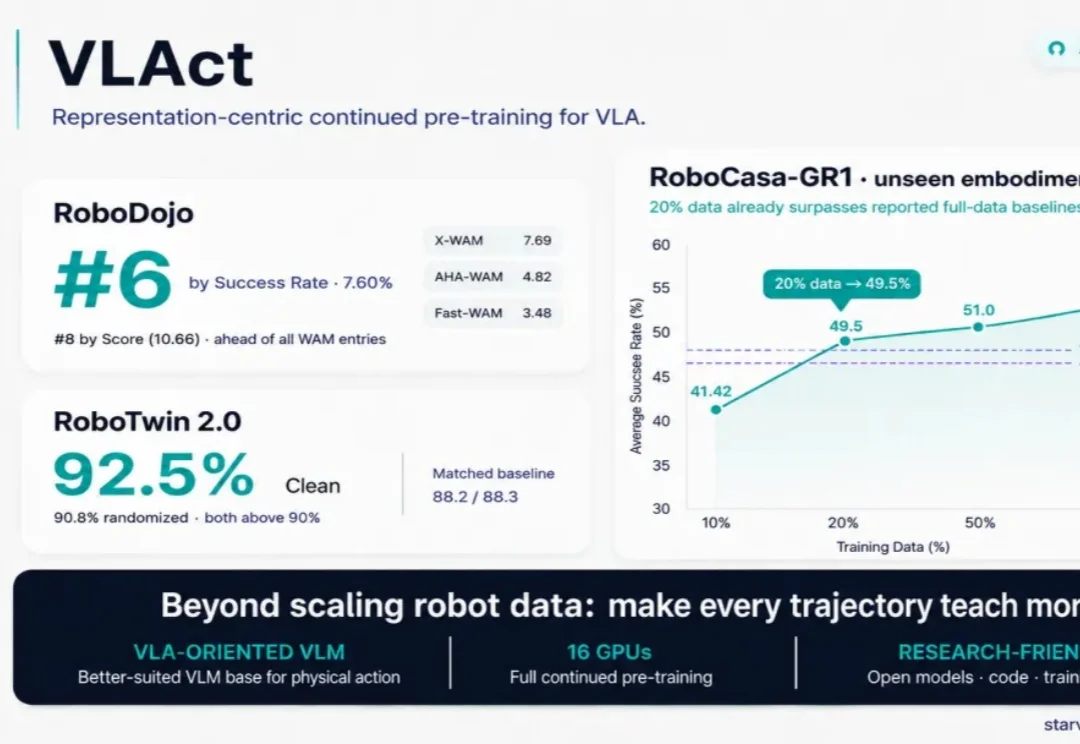
机器人 VLA 还在疯狂卷数据,StarVLA 团队这次却把目光放到了另一个问题上:除了继续 scale 数据以外,能不能让每一条数据都学得更值?
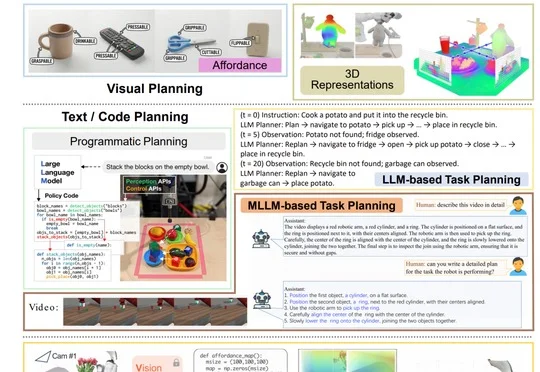
过去几年,机器人操作领域几乎被一批新概念重新 “刷屏”。 LLM Planner、VLA、Diffusion Policy、Flow Matching、Latent Action、World Mode