独家|蚂蚁领投矩侨工业亿元融资,柔性触觉切入构建Physical AI全模态人类数据感知底座
独家|蚂蚁领投矩侨工业亿元融资,柔性触觉切入构建Physical AI全模态人类数据感知底座Z Potential独家获悉,柔性织物触觉传感企业矩侨工业近日完成亿元A轮融资,由蚂蚁集团领投,老股东零以创投、威海港融及青岛和信跟投,多维资本担任长期独家财务顾问。本轮资金将主要用于织物电子皮肤规模化量产与交付、触觉及多模态感知技术研发,以及机器人、智能家居和医疗康养等场景的产品拓展。
搜索
Z Potential独家获悉,柔性织物触觉传感企业矩侨工业近日完成亿元A轮融资,由蚂蚁集团领投,老股东零以创投、威海港融及青岛和信跟投,多维资本担任长期独家财务顾问。本轮资金将主要用于织物电子皮肤规模化量产与交付、触觉及多模态感知技术研发,以及机器人、智能家居和医疗康养等场景的产品拓展。
从 GPT-6 在演示里用 Blender 做三维建模,到 AI 短剧占据越来越多的屏幕时间,再到机器人走进真实场景,看似不同的应用,正指向一组共同的能力要求:理解物体在哪里、彼此如何关联、状态怎样随时间变化,以及采取行动可能带来什么结果。
启元机器人刚刚下线5000台!
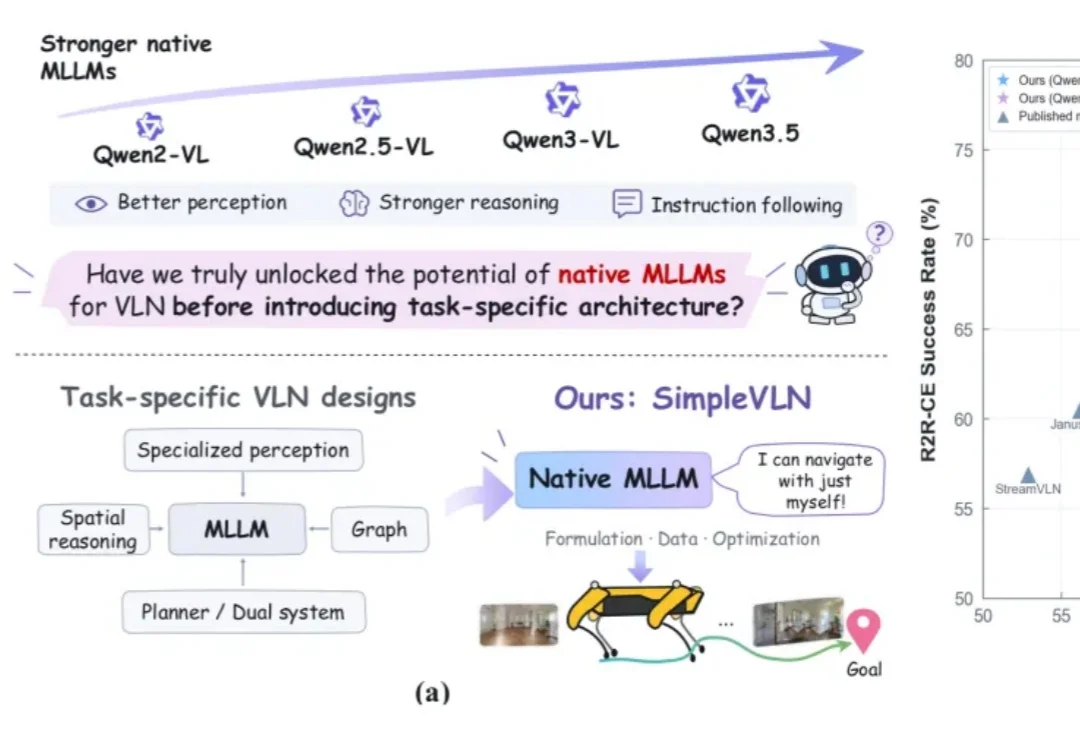
设想这样一个场景:给机器人下达一句自然语言指令,让它穿过走廊、接连转弯,最终走进指定房间。视觉语言导航(VLN),需要让机器人结合沿途看到的画面,把人类的语言指令转化为一连串连续行动。
「朋友马上来家里做客,帮我准备一下。」
家庭不需要万能机器人。
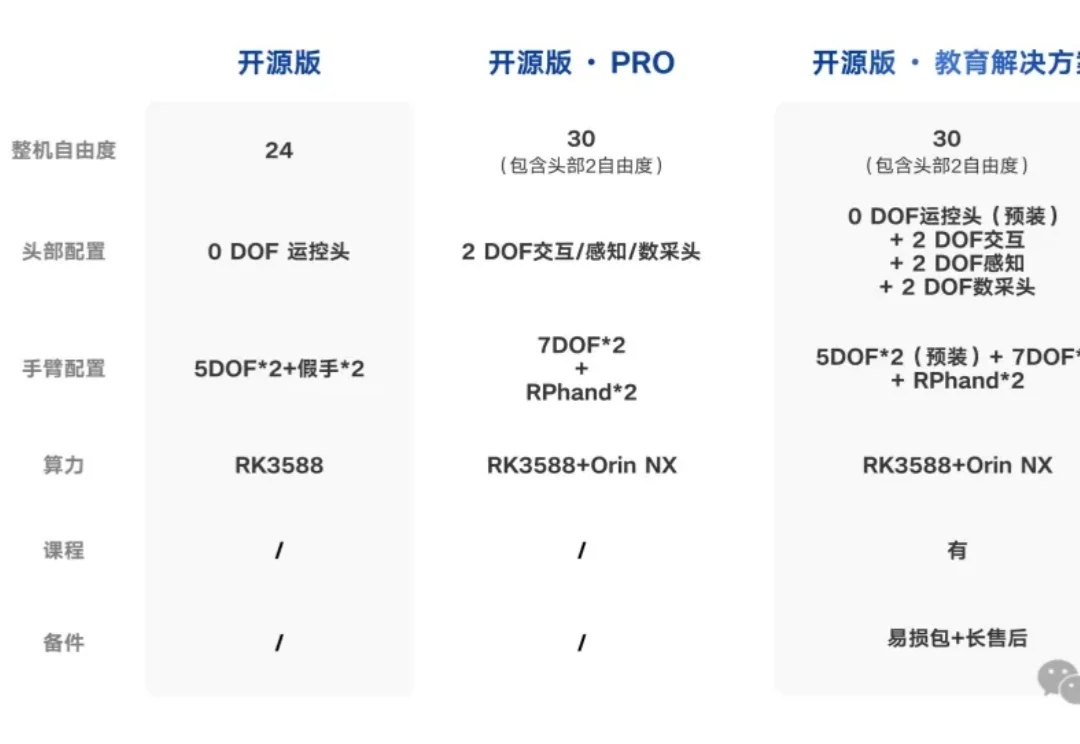
有点狠!人形机器人公司这次居然要把技术黑盒拆到底了。
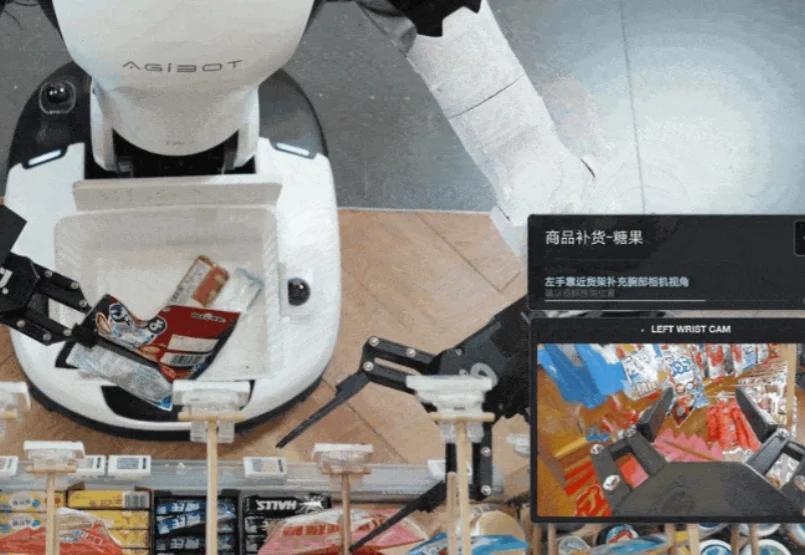
因为货架上的小尺寸挂钩被价格标签牌挡住了一部分,进便利店打工的机器人君第一次尝试挂货……扑了个空。
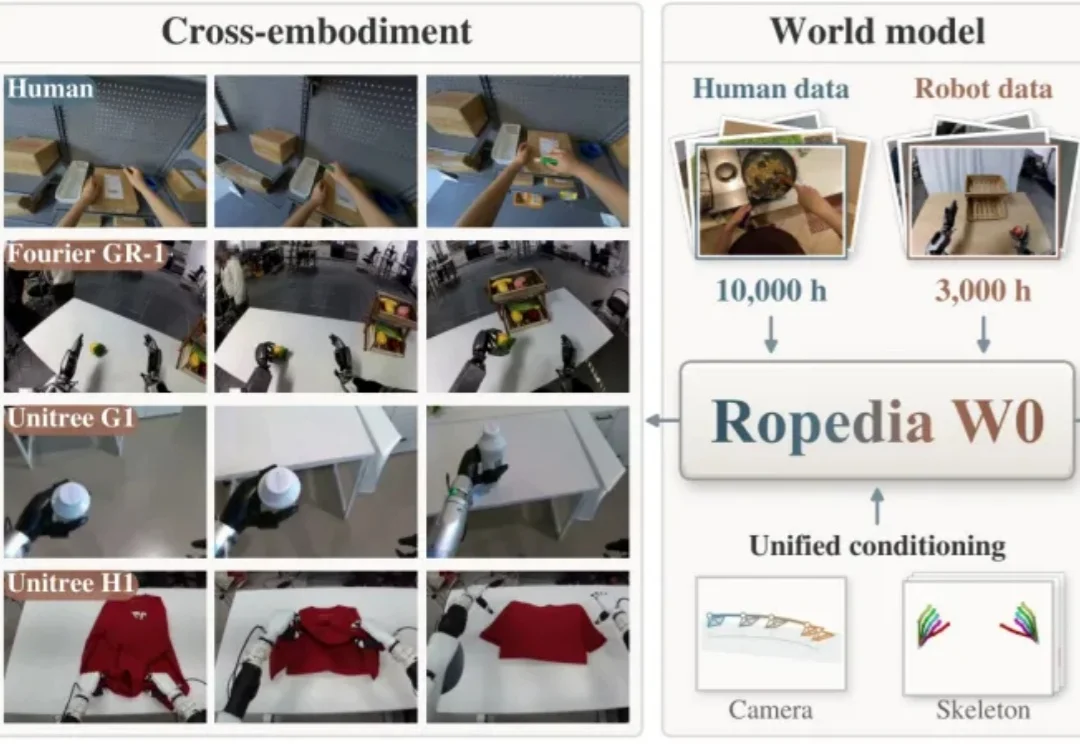
第一视角视频越来越多,研究人员怎样把这些记录变成能够改善机器人能力的训练信息?
具身智能不缺钱,也不缺演示,真正稀缺的是一条能复现的 Scaling 曲线。去年 11月,北美的 Generalist 发布 GEN-0,称首次在机器人身上观察到了这条曲线:预训练数据和算力越多,模型在下游任务上的表现就越稳定、可预测地提升。支撑这条曲线的,是超过 27 万小时的真实世界操作数据,和每周新增上万小时的采集速度。对绝大多数公司来说,曲线已经有人跑出来了,燃料却还没有。