不只让机器人学会做事,更让机器人学会一起做事丨对话芝诺机器人植伟铭
不只让机器人学会做事,更让机器人学会一起做事丨对话芝诺机器人植伟铭一项双机器人协作测试中,研究人员故意让其中一台机器人晚了 3 秒。
来自主题: AI资讯
8628 点击 2026-09-08 10:44

 搜索
一项双机器人协作测试中,研究人员故意让其中一台机器人晚了 3 秒。
文章系统梳理了机器人触觉感知的压阻式、压电式、电容式、光学式和磁感应五大技术路线,结合一目科技和亚德诺半导体的研发实践,分析了触觉数据采集面临的三大难题以及T-Rex、TacSL等模型算法的路线之争,指出机器人触觉正处于爆发前夜。
本末科技专注机器人本体研发,其D1模块化机器人可3秒拆合体变形,旗下刑天、TITA等产品已出口全球50多国,凭借61.1%的中国市场份额成为全球轮足机器人出货量最高的厂商。
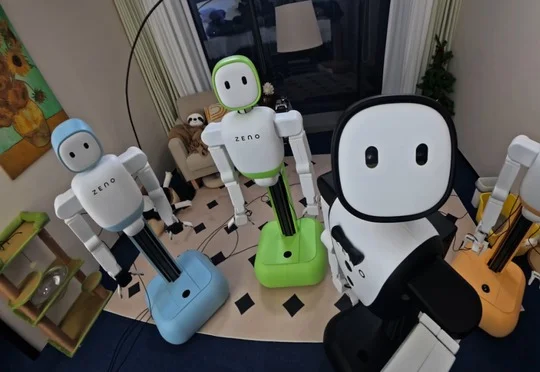
芝诺机器人发布全球首个协作具身智能基础模型Zeno-1,该3B参数模型专为去中心化多机器人协作设计,能在本地以30Hz频率进行闭环视觉—运动推理,通过四阶段递进训练让机器人从同一策略副本中自发涌现协作行为,实现1+1>2的效果。
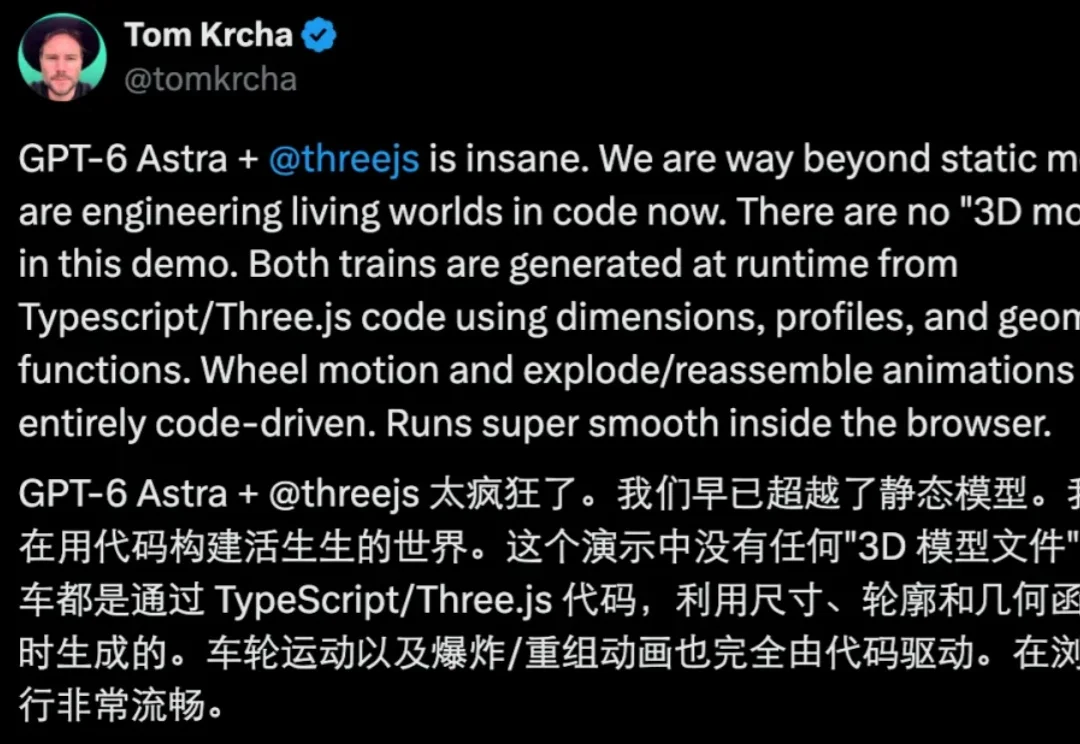
最近两天,相信大家都被 GPT-6 Astra 的各种逆天玩法刷屏了 —— 一句话完成 3D 建模、从零制作完整游戏、几千个零件的东西说拆就拆,甚至还能拿来控制机器人…… 总之,强得没边。
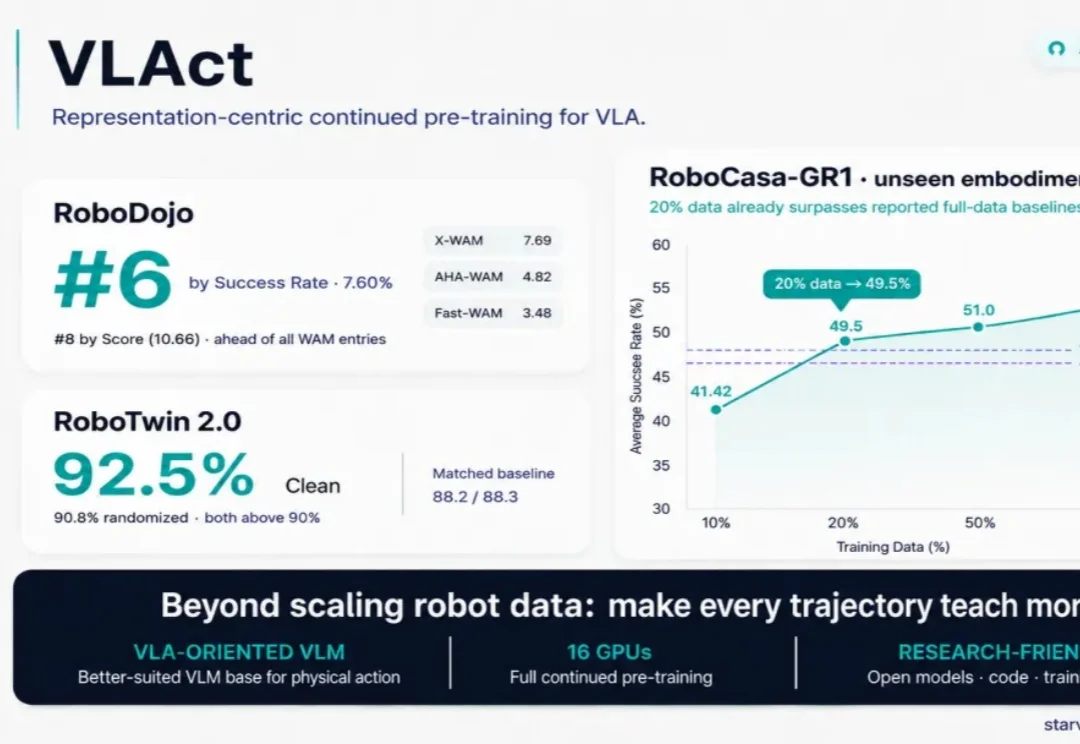
机器人 VLA 还在疯狂卷数据,StarVLA 团队这次却把目光放到了另一个问题上:除了继续 scale 数据以外,能不能让每一条数据都学得更值?
小鹏旗下人形机器人业务鹏行完成首轮融资超9亿美元,投后估值超63亿美元,由IDG资本领投、阿里腾讯等参投,刷新中国具身智能行业单轮私募股权融资纪录,打破宇树科技IPO募资纪录,何小鹏亲自挂帅兼任机器人业务CEO。
理想汽车在AI人才离职潮中引入世界模型专家刘宇,任具身行为部负责人,专注研发机器人基座模型并向詹锟汇报。
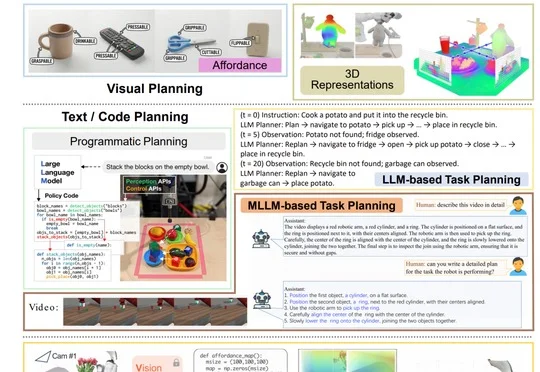
过去几年,机器人操作领域几乎被一批新概念重新 “刷屏”。 LLM Planner、VLA、Diffusion Policy、Flow Matching、Latent Action、World Mode
长期以来,机器人系统大多依赖专有模型。