9大赛道,23份企业真实考卷!上海具身智能大考广发英雄帖,邀千队共解题
9大赛道,23份企业真实考卷!上海具身智能大考广发英雄帖,邀千队共解题机器人界的“劳模”评选,这就安排上了!
来自主题: AI资讯
10637 点击 2026-10-13 14:09

 搜索
机器人界的“劳模”评选,这就安排上了!
想象你站在一条产线旁边。
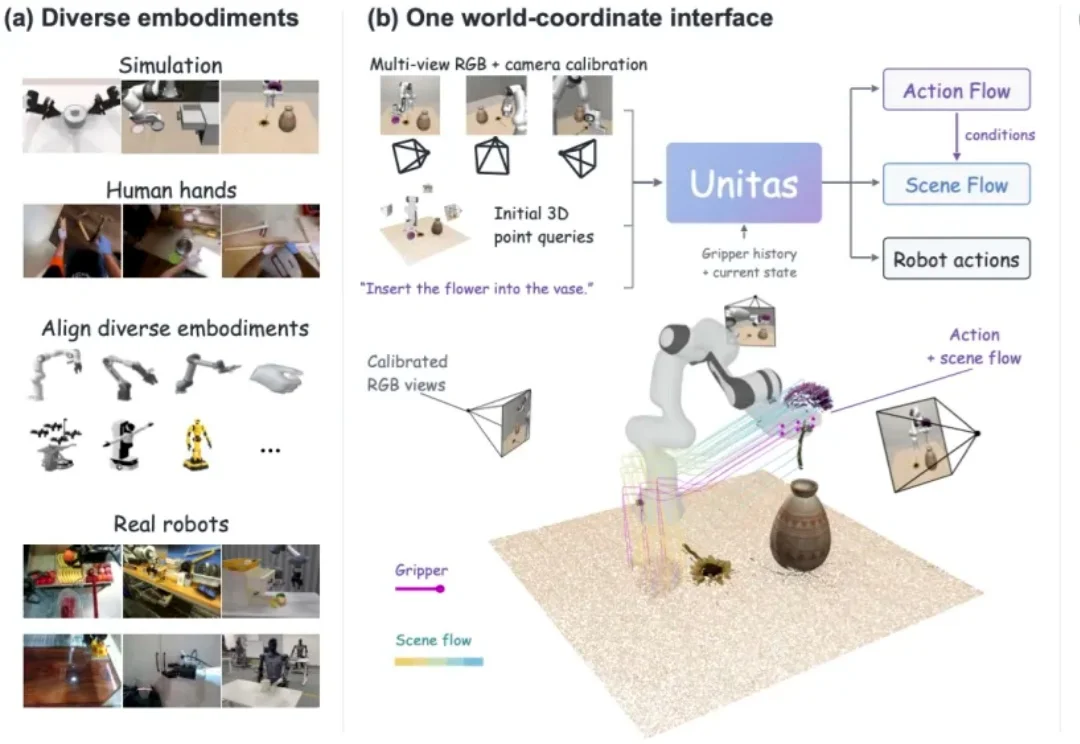
大语言模型为什么能 scale?一个重要基础是,海量来源各异的知识,被统一进了同一种输入输出空间 —— 文本。输入是文本,输出也是文本,主干模型在这个统一空间中学习、组合与迁移知识。那么,具身智能要获得类似的泛化能力,通往 Physical AGI,它的 “原生统一空间” 是什么?
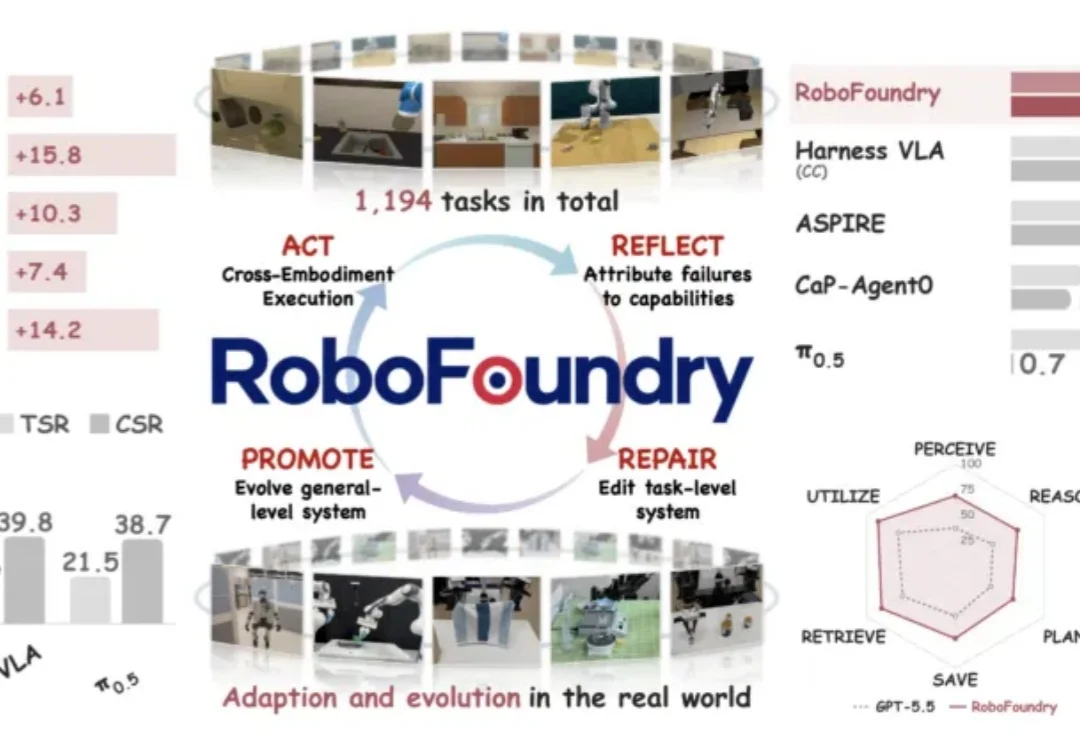
同一个 GPT-5.5,放进不同的系统里,做具身任务的表现可以相差悬殊。在 EmbodiedBench 上,直接使用 GPT-5.5 的平均成功率是 56.9%;模型参数一个不改,只让它周围的系统持续进化,这个数字变成了 72.7%。
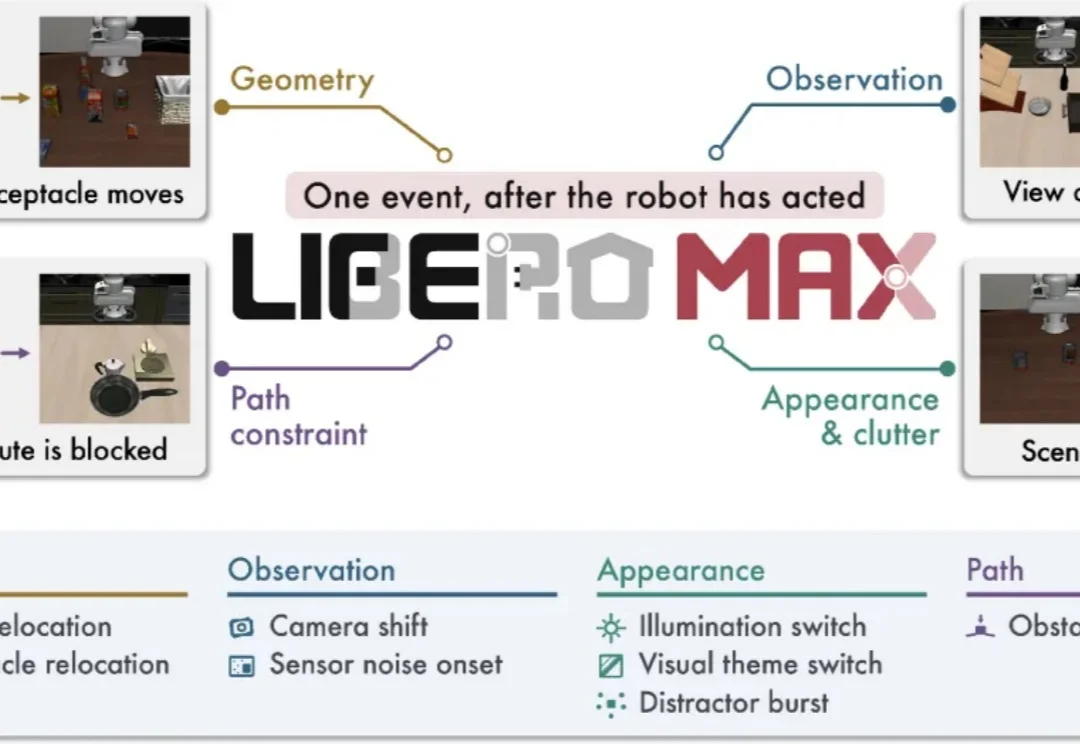
设想这样一个场景:你让机器人把桌上的杯子收进托盘。它已经看到了杯子,机械臂正朝杯子伸过去。这时,旁边的人顺手把杯子挪开了几厘米。
字节跳动正依托Seed、火山引擎、飞书、豆包、抖音和TikTok,在芯片、算力、模型、云服务、终端及机器人等AI全产业链布局,但投入分散与关键押注不够坚定仍是风险。
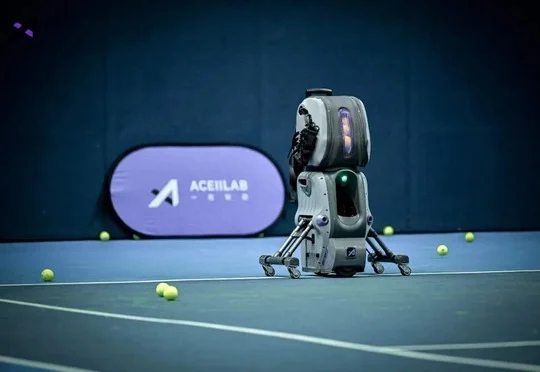
一思科技旗下 AceiiLab A1 通过沿底线移动喂球、球童模式、AI 动作分析和训练数据服务提供互动陪练,首批量产机今年 7 月开始交付。
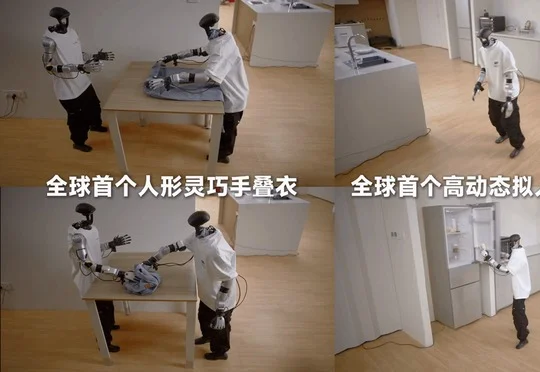
西湖机器人升级通用大脑WR1,采用全球首创的通用大小脑双预训练系统架构,融合WM、VLA与GAE,完成双机器人协同折叠衣物及跨厨房、客厅、卧室的连续自主家务演示。
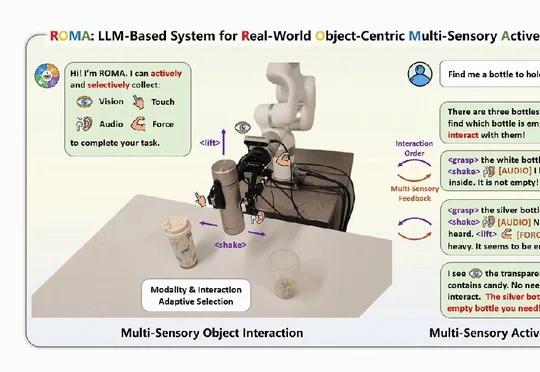
人大高瓴 GeWu-Lab、智源研究院与燧行 AresoX 等机构提出 ROMA,构建 ROMI-2K、ROMA Bench 及 ROMA-7B,使机器人融合视听触力主动探索物体,并在 ROMA Bench 上以 72.9% 总体任务成功率基本追平 GPT-6 Astra。
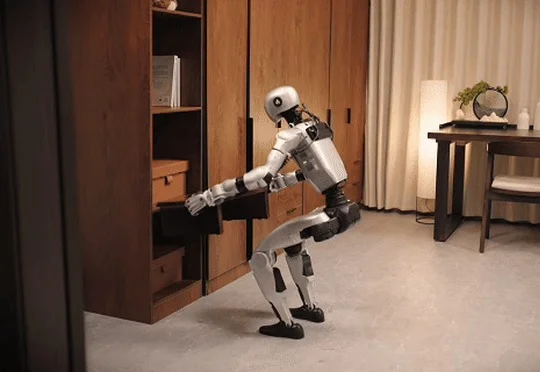
源策未来成立半年后首次系统性公开“全身智能”(WBI)实机成果,展示自研S0全身控制系统与S1模型在宇树 G1、加速进化 T2上的复杂地形控制、自主任务及跨本体验证。