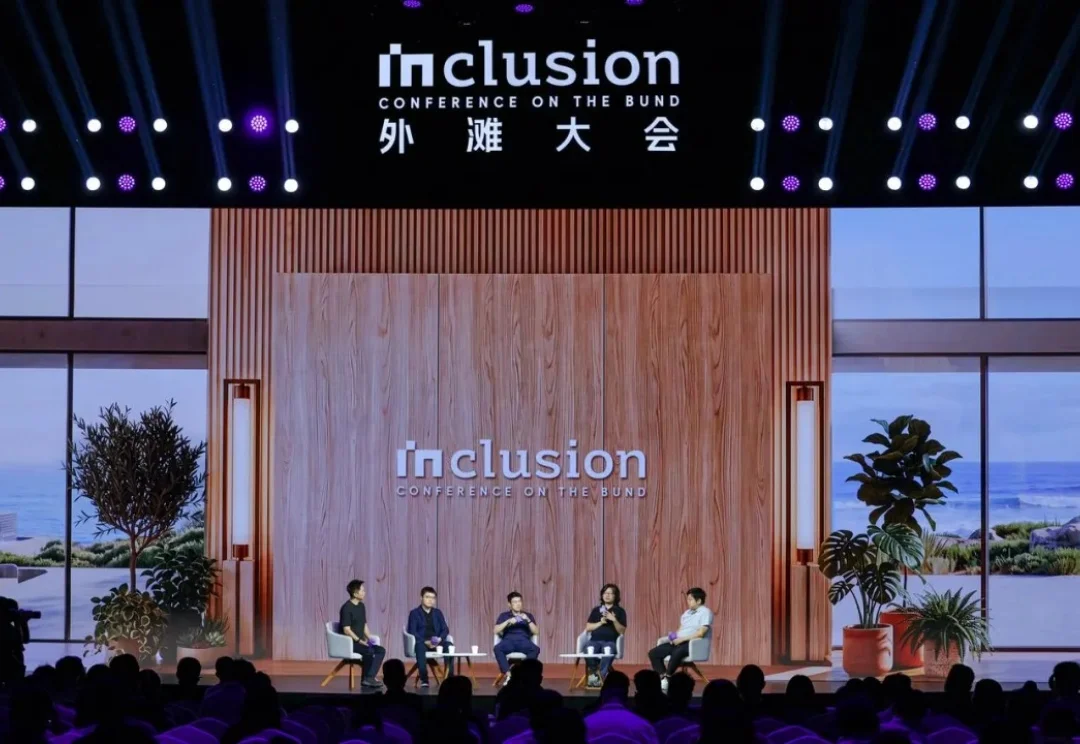
10个问答,深入分歧之下的具身机器人|对话苏度科技、蚂蚁灵波、自变量机器人、破壳机器人创始人、首席科学家
10个问答,深入分歧之下的具身机器人|对话苏度科技、蚂蚁灵波、自变量机器人、破壳机器人创始人、首席科学家数据从哪儿来?模型怎么做?落地在哪里?
来自主题: AI资讯
9189 点击 2026-09-14 09:21

 搜索
数据从哪儿来?模型怎么做?落地在哪里?
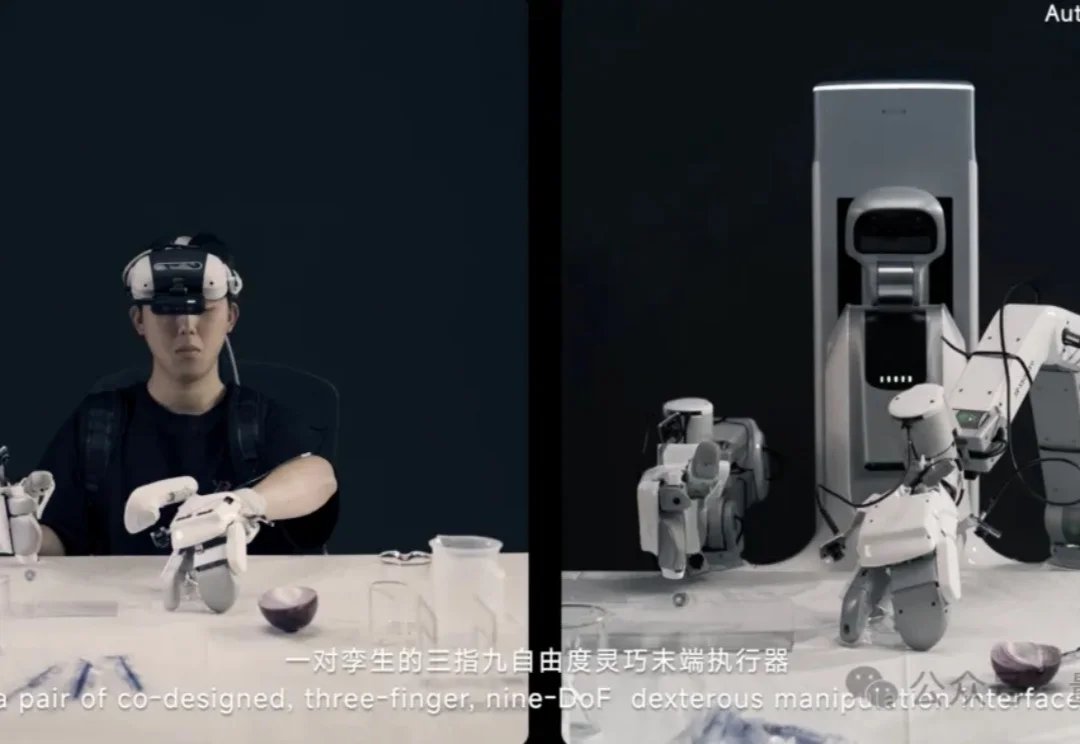
今年5月,英伟达机器人负责人Jim Fan在一场公开演讲中宣告:VLA、遥操已死。

这也是自变量机器人这次公开直播实测「夹爪方案挑战1248件/小时物流分拣」最有看头的地方~要验证模型到底有没有处理复杂分拣任务的本事,第一关就是把测试「工况」的难度直接拉满。
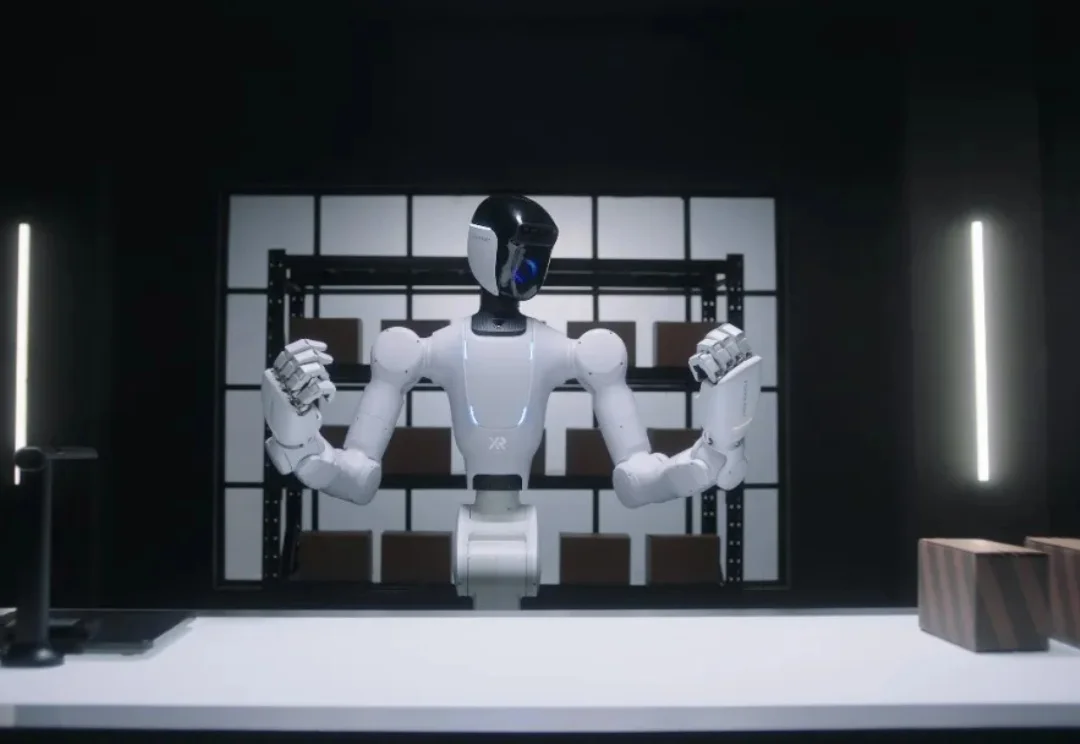
200 亿元估值已经成了头部具身智能公司的新标杆。
国内具身智能赛道再次迎来重要时刻。
刚刚,自变量机器人团队带来全新解法——发布全球首个「事件级预测」具身智能世界模型WALL-WM。WALL-WM把世界模型的预测单位从时间帧换成了语义事件:
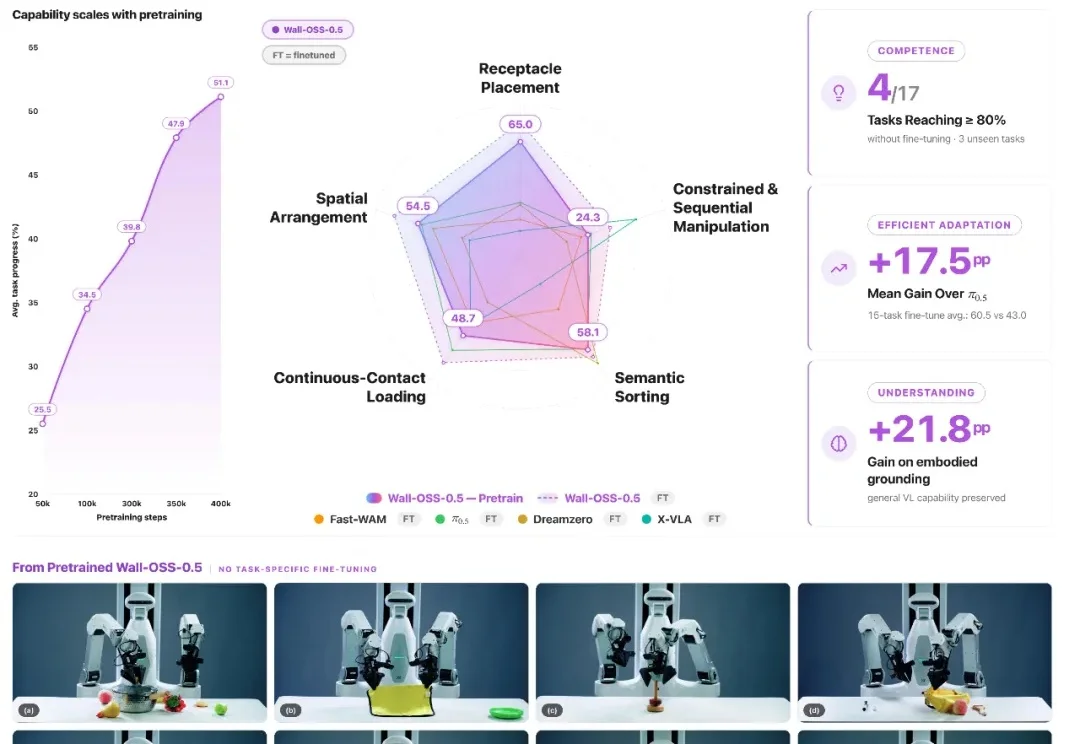
2026 年初,国内具身智能赛道掀起了一波开源潮,越来越多团队开始公开自己的视觉-语言-动作(VLA)模型、数据集与训练框架。与此同时,行业竞争也逐渐集中到 benchmark 成绩、任务成功率以及跨任务泛化能力上,尤其是在标准化或已训练任务中的表现。
1个月后,自变量新一代机器人就要入驻真实家庭了。
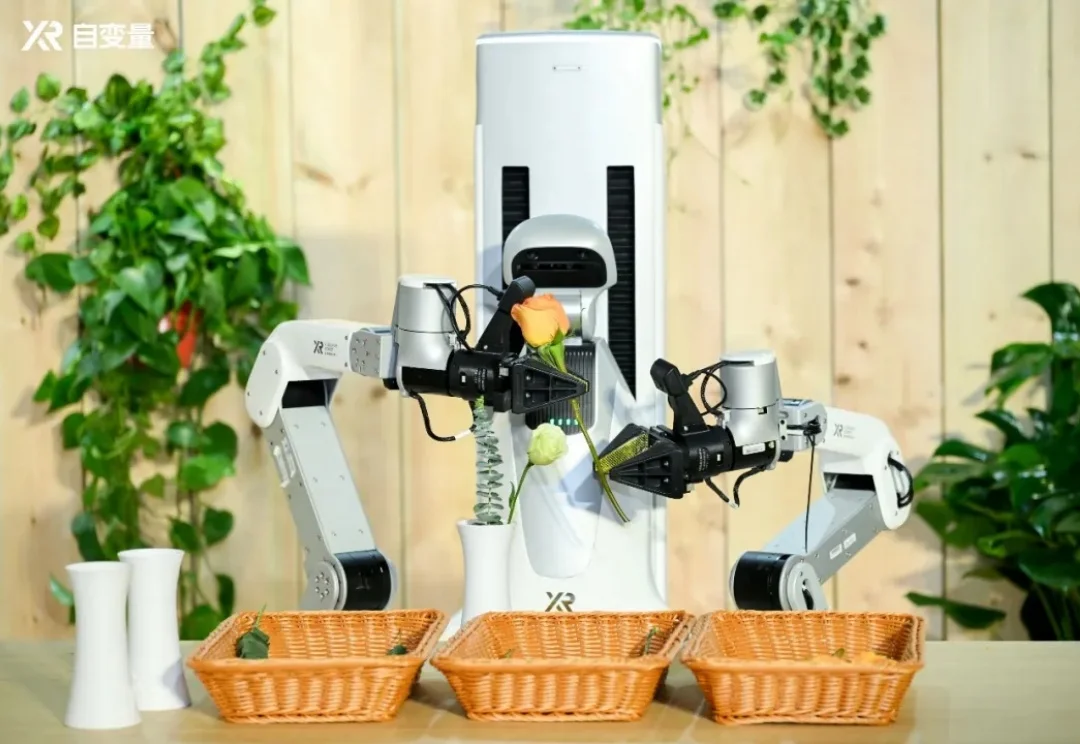
当很多具身智能公司更关心机器人先在哪些场景里跑通商业化时,自变量更想寻找哪条路径能够通往 AGI。
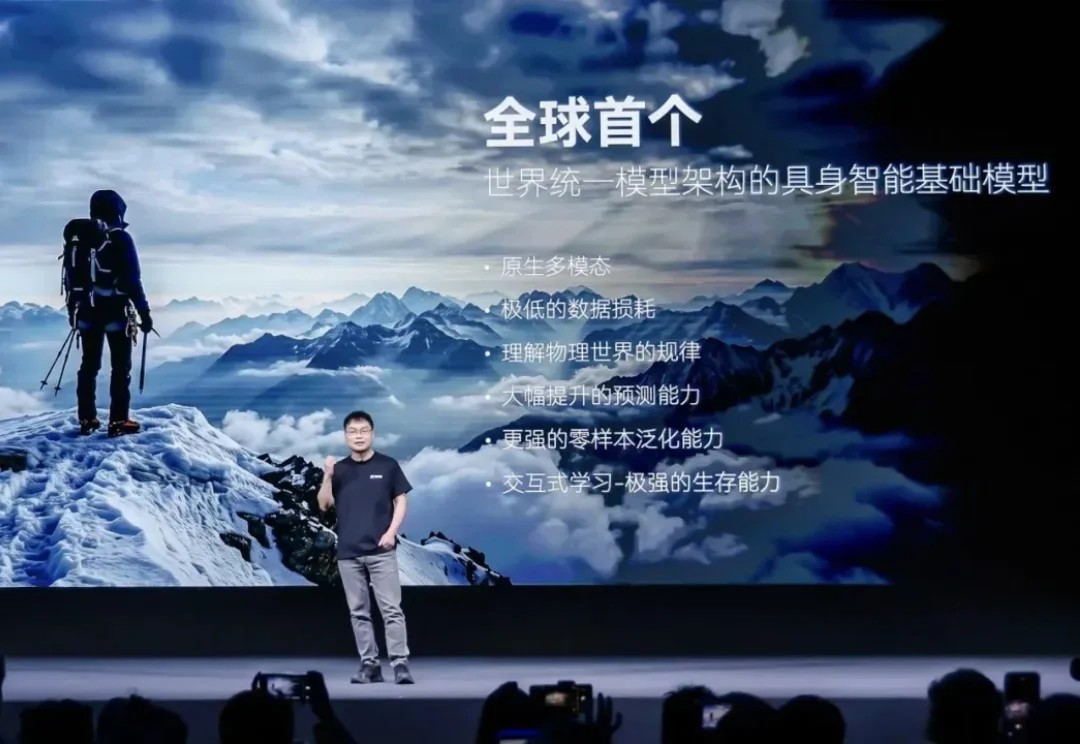
就在刚刚,自变量机器人发布了全球首个世界统一模型架构的具身智能基础模型:WALL-B。基于世界统一模型,WALL-B解决了传统VLA架构在模块间数据搬运上的bug点——