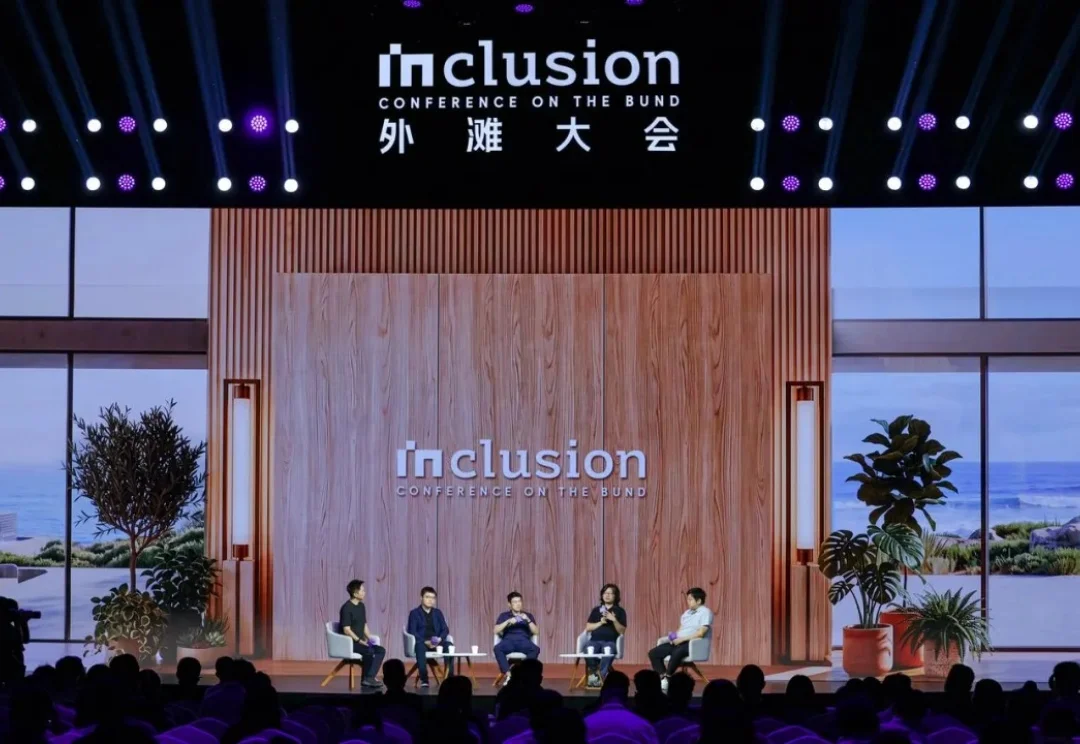
10个问答,深入分歧之下的具身机器人|对话苏度科技、蚂蚁灵波、自变量机器人、破壳机器人创始人、首席科学家
10个问答,深入分歧之下的具身机器人|对话苏度科技、蚂蚁灵波、自变量机器人、破壳机器人创始人、首席科学家数据从哪儿来?模型怎么做?落地在哪里?
来自主题: AI资讯
9189 点击 2026-09-14 09:21

 搜索
数据从哪儿来?模型怎么做?落地在哪里?
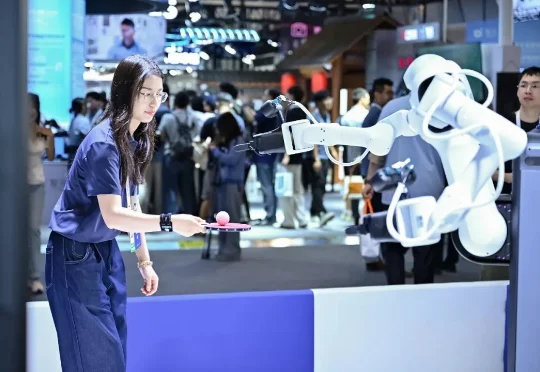
苏度科技联合创始人、董事长苏昊是ImageNet的核心作者之一,师从李飞飞。这家公司走了一条与硅谷主流“纯大脑黑盒大模型”不太一样的路:软硬件协同设计,上下分层架构,上层负责任务规划与环境理解,下层负责具体物体操作;Sim-to-Real作为核心训练范式,让机器人在虚拟世界里经历几百万年的进化,再迁移到现实。
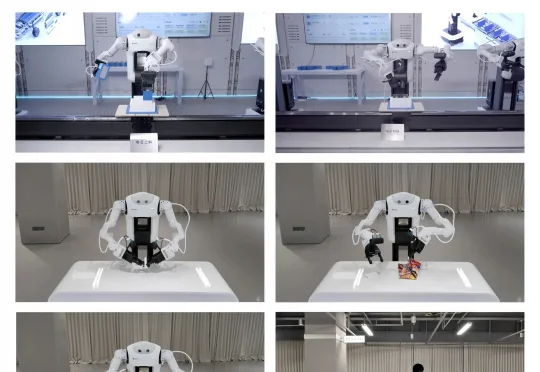
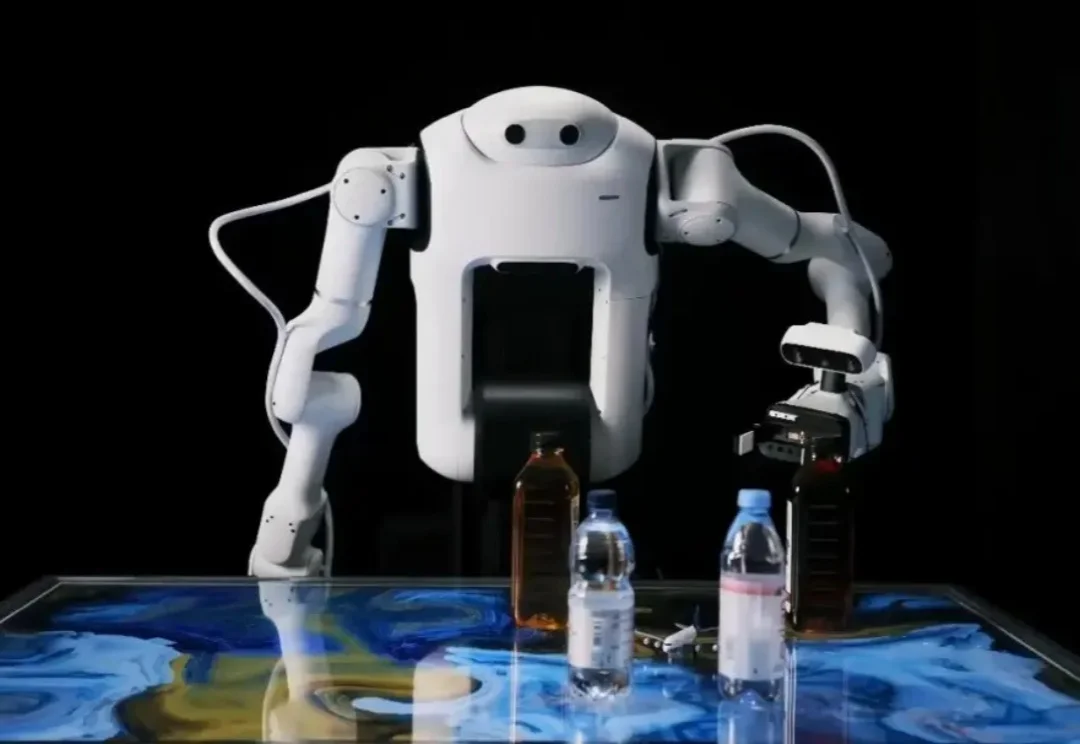
外界第一次认识苏度,是在今年 4 月。彼时,sudo R1 的开放物体抓取能力给行业留下深刻印象:在开放环境中面对随机物体,机器人能够稳定完成抓取。抓取,这是一个足够基础、又足够难的技能。
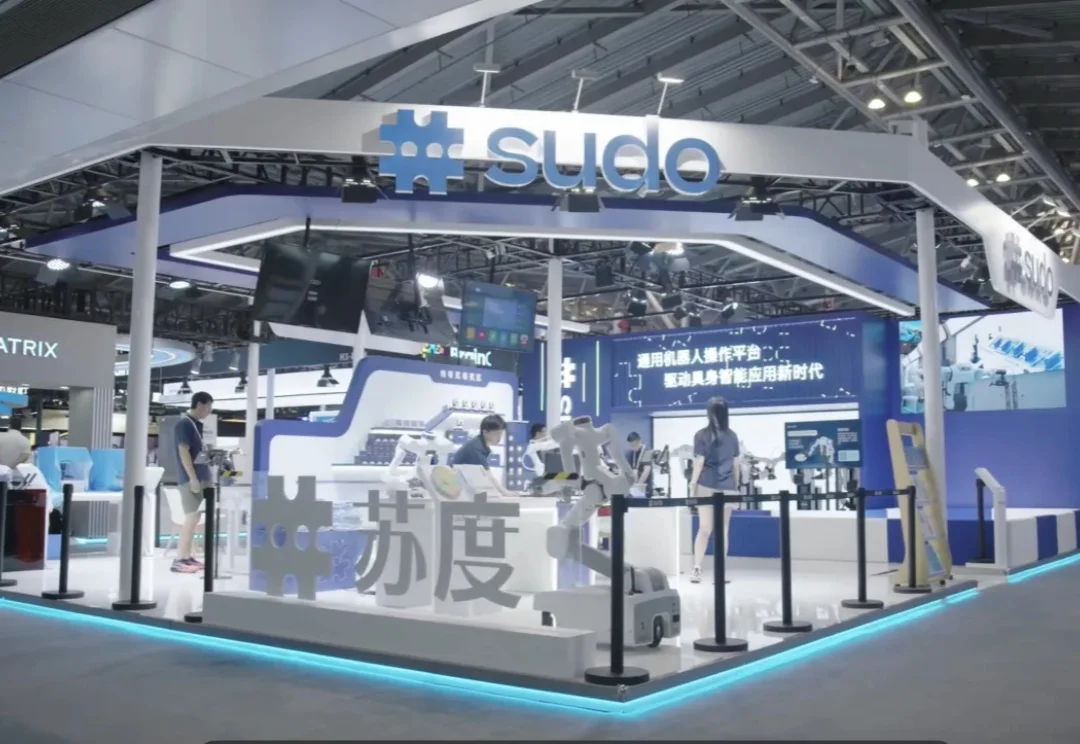
一个月前的CVPR现场,一家中国具身智能公司的展台被围得水泄不通。
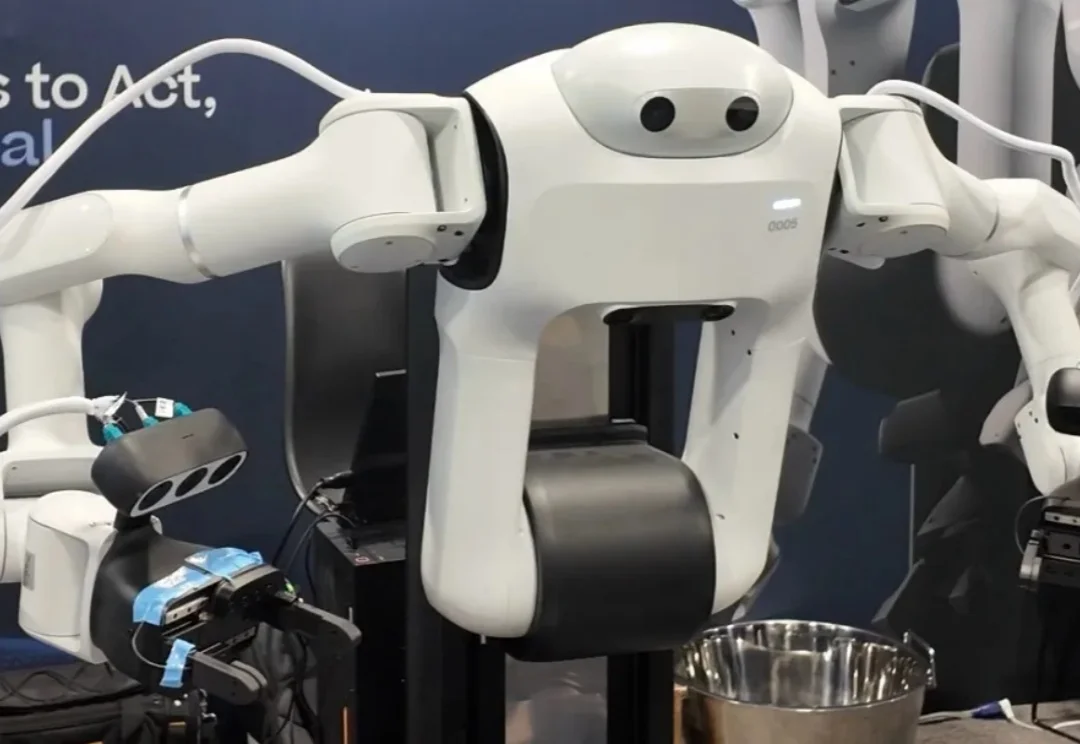
2026 年 6 月的科罗拉多州丹佛市,全球计算机视觉与模式识别领域的顶级学术盛会 CVPR 正在召开,最前沿的视觉模型、机器人技术、下一代智能系统全都在同一个舞台上被反复讨论和辩证。
成立不到一年,跻身“百亿估值俱乐部”。
具身机器人在60分钟内,不间断抓取100多个没见过的物体(透明的、金属的、软质的),目前能达到什么水平?