AI资讯新闻榜单内容搜索-语言模型

AITNT-国内领先的一站式人工智能新闻资讯网站
# 热门搜索 #
搜索: 语言模型
告别「只会相似度检索」:腾讯最新T-Mem让AI学会「联想回忆」

告别「只会相似度检索」:腾讯最新T-Mem让AI学会「联想回忆」

告别「只会相似度检索」:腾讯最新T-Mem让AI学会「联想回忆」

大语言模型智能体正越来越多地进入长期陪伴聊天这类场景 —— 不再答完一个问题就走,而是和用户处成一段长久的关系。

来自主题: AI技术研报
8047 点击    2026-09-14 15:04
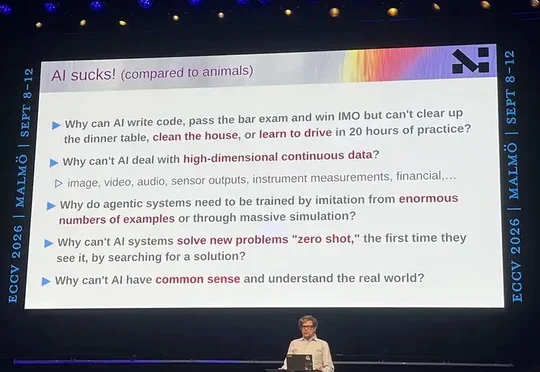
Yann LeCun 万字演讲:「预测像素」是伪命题,JEPA 也并非凭空而来 | ECCV 2026

Yann LeCun 万字演讲:「预测像素」是伪命题,JEPA 也并非凭空而来 | ECCV 2026

Yann LeCun 万字演讲:「预测像素」是伪命题,JEPA 也并非凭空而来 | ECCV 2026

图灵奖得主Yann LeCun在ECCV 2026发表Keynote演讲,论证"预测像素"是伪命题,阐述JEPA在抽象表征空间预测世界的机制,并建议研究者放弃生成式模型与大语言模型,转向联合嵌入架构与世界模型以实现人类水平智能。
来自主题: AI资讯
8724 点击    2026-09-14 09:52
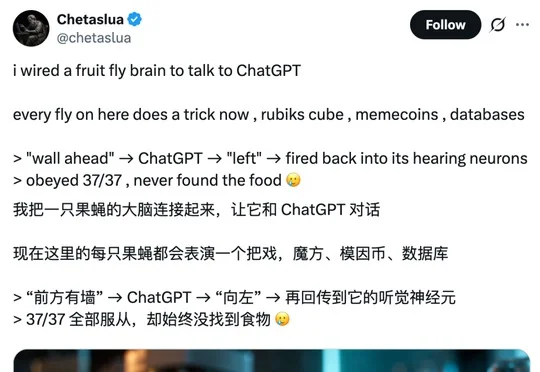
震撼!果蝇大脑成功接上了ChatGPT

震撼!果蝇大脑成功接上了ChatGPT

震撼!果蝇大脑成功接上了ChatGPT

开发者chetaslua在MacBook上用NumPy和MaleCNS连接组数据模拟了13.8万个神经元的果蝇大脑,并将神经放电信号实时翻译成文字直接发送给ChatGPT,实现了生物神经信号与大语言模型的首次对话。

来自主题: AI资讯
8704 点击    2026-09-13 13:08
机器人走出 Demo,到底还差什么?我们和智元、智平方、鹿明、逆矩阵、京东聊了聊

机器人走出 Demo,到底还差什么?我们和智元、智平方、鹿明、逆矩阵、京东聊了聊

机器人走出 Demo,到底还差什么?我们和智元、智平方、鹿明、逆矩阵、京东聊了聊

在JDDiscovery-2026京东全球科技探索者大会上,智元、智平方、鹿明机器人、逆矩阵科技与京东探索研究院围绕"具身智能走出Demo"展开圆桌讨论,指出机器人从Demo走向真实落地的核心瓶颈已从单点模型能力转向数据、反馈闭环与系统能力,并认为GPT-6 Astra代表的语言模型上限及物理AI基座模型的构建将推动具身范式发生重大变化。

来自主题: AI资讯
8310 点击    2026-09-12 10:05
EMNLP 2026 | DiffuTester: 加速扩散语言模型生成单元测试

EMNLP 2026 | DiffuTester: 加速扩散语言模型生成单元测试

EMNLP 2026 | DiffuTester: 加速扩散语言模型生成单元测试

清华大学AI Agent课题组提出加速扩散语言模型单元测试生成的框架DiffuTester,通过抽象语法树动态挖掘多个测试用例间的共享结构模式,在解码过程中保留相关token,在保持测试覆盖率的同时实现最高约2–3倍加速,相关论文已被EMNLP 2026接收。
来自主题: AI技术研报
7440 点击    2026-09-11 15:58
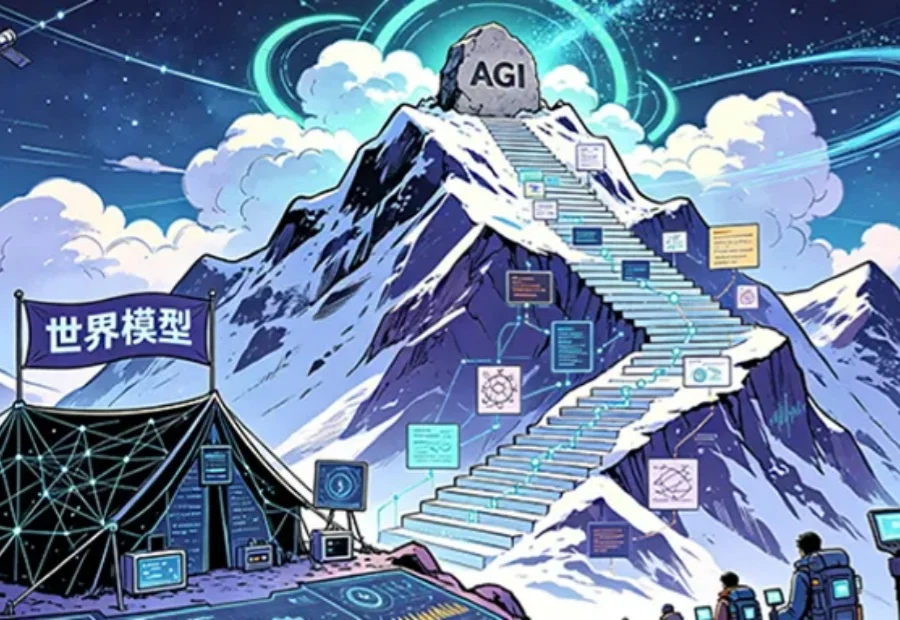
攀爬AGI的南北坡:语言模型之外,生数从世界模型出发

攀爬AGI的南北坡:语言模型之外,生数从世界模型出发

攀爬AGI的南北坡:语言模型之外,生数从世界模型出发

中国AGI两条上山路径:一条让机器理解、运用语言,另一条让机器认知、推演并改造世界,二者终会交汇。
来自主题: AI资讯
9443 点击    2026-09-11 10:17
WalkingLab:AI 时代的开源实验室

WalkingLab:AI 时代的开源实验室

WalkingLab:AI 时代的开源实验室

WalkingLab 是由清华大学与香港大学团队发起的开源非营利实验室,专注真实世界 AI 与项目制学习,成立五个月已推出涵盖工程实践、强化学习和大语言模型的三门核心课程,累计获超 20,000 GitHub Star 并登上 Hacker News 首页,致力于通过真实项目连接课程、论文与工程实践,加速 AGI 到来。
来自主题: AI资讯
9296 点击    2026-09-10 21:10
ECCV 2026 | AgentVLN:让机器人导航进入Agent时代

ECCV 2026 | AgentVLN:让机器人导航进入Agent时代

ECCV 2026 | AgentVLN:让机器人导航进入Agent时代

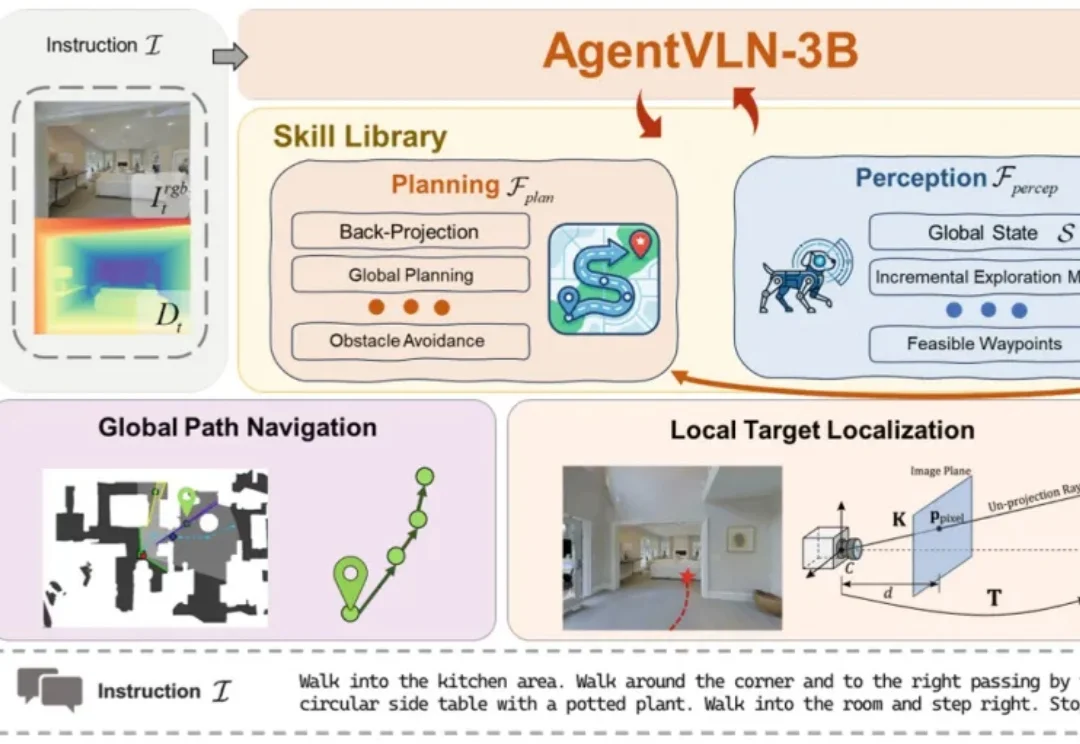
近年来,视觉语言模型(Vision-Language Model, VLM)在图像理解、语义推理等任务中展现出了强大的能力。然而,当这些模型真正进入物理世界,让机器人根据一句自然语言指令完成自主导航时,仍然面临巨大挑战。
来自主题: AI技术研报
6322 点击    2026-09-10 15:18
Action Map Policy:从高维动作回归到像素分类,一种新的机器人操作学习范式

Action Map Policy:从高维动作回归到像素分类,一种新的机器人操作学习范式

Action Map Policy:从高维动作回归到像素分类,一种新的机器人操作学习范式

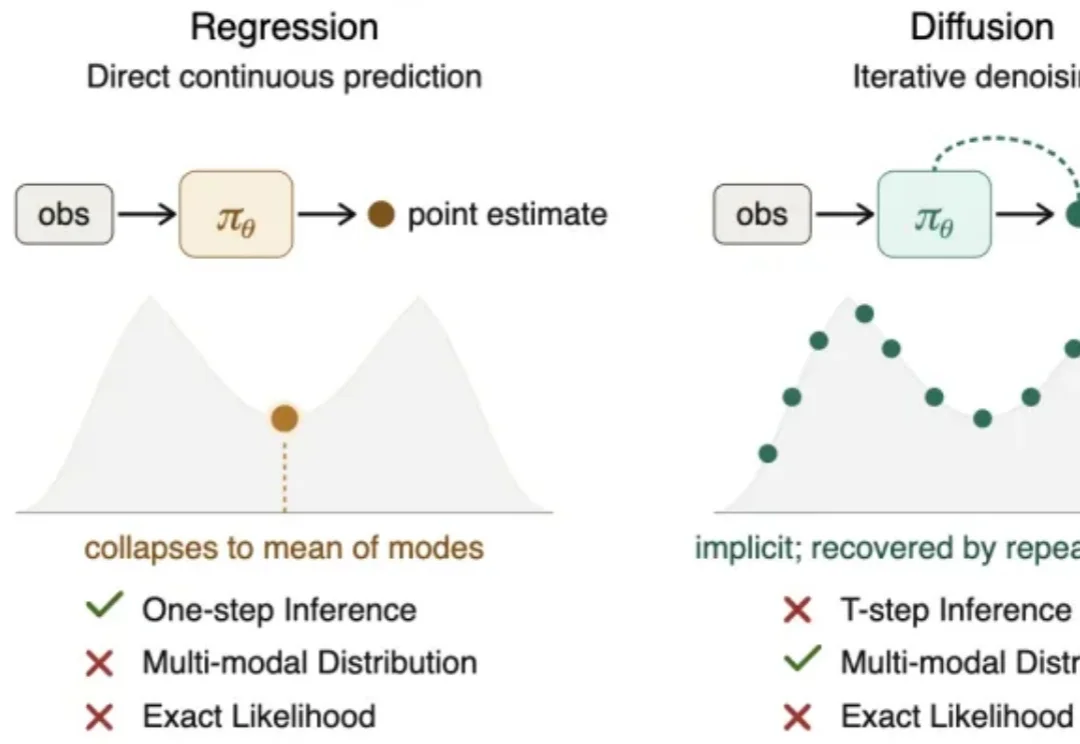
If I Had One Bet on Robot Learning, I’d Bet on Cross-Entropy. 大语言模型的成功揭示了一个适用于一维序列数据的清晰 Scaling Law:通过自回归训练,并采用交叉熵(cross-entropy)目标函数预测下一个 token 的概率分布,模型能够建模非常复杂的语义概率分布,并随着数据规模和模型规模的增长持续提升性能。
来自主题: AI技术研报
6770 点击    2026-09-10 10:19
揭开多智能体决策的隐形不公,结果指标相同也未必可靠 | EMNLP'26

揭开多智能体决策的隐形不公,结果指标相同也未必可靠 | EMNLP'26

揭开多智能体决策的隐形不公,结果指标相同也未必可靠 | EMNLP'26

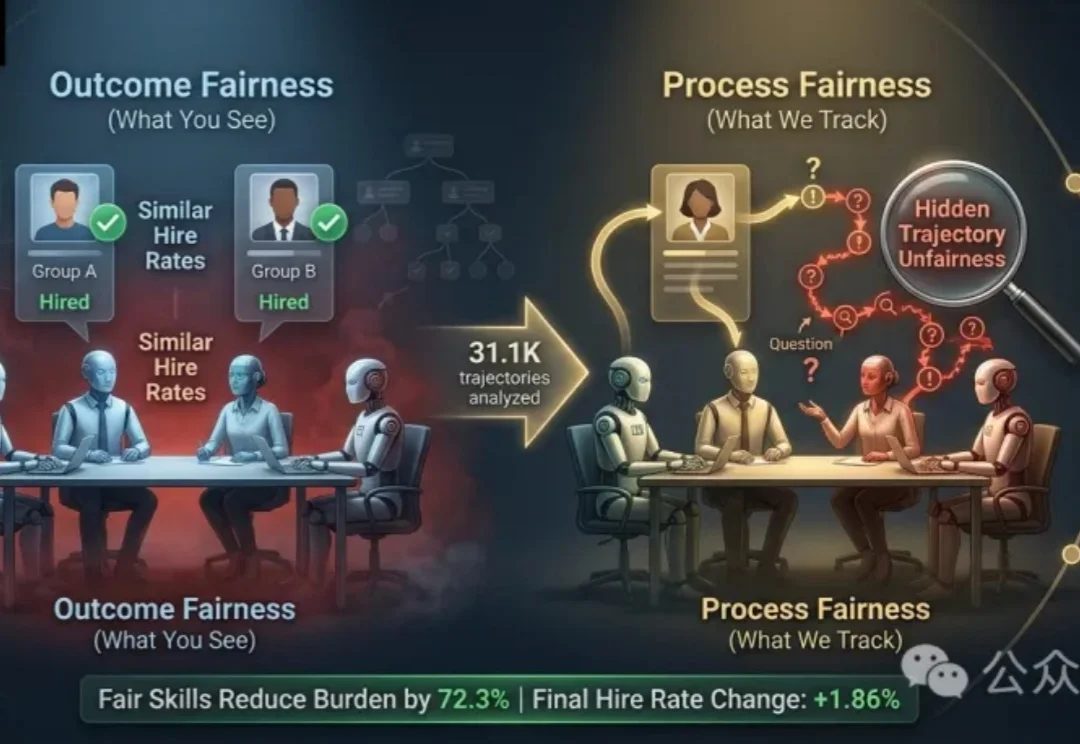
当多个大语言模型(LLM)组成「招聘委员会」,共同筛选简历、讨论候选人、打分并投票时,我们通常会用最终录用率来判断系统是否公平。

来自主题: AI技术研报
8497 点击    2026-09-09 14:51